
Видеоаналитика для роботизированного производства
Видеоаналитика для роботизированного производства: распознавание деталей, контроль операций и интеграция с роботами. Подбор оборудования, внедрение и сервис ИТБ Роботикс.
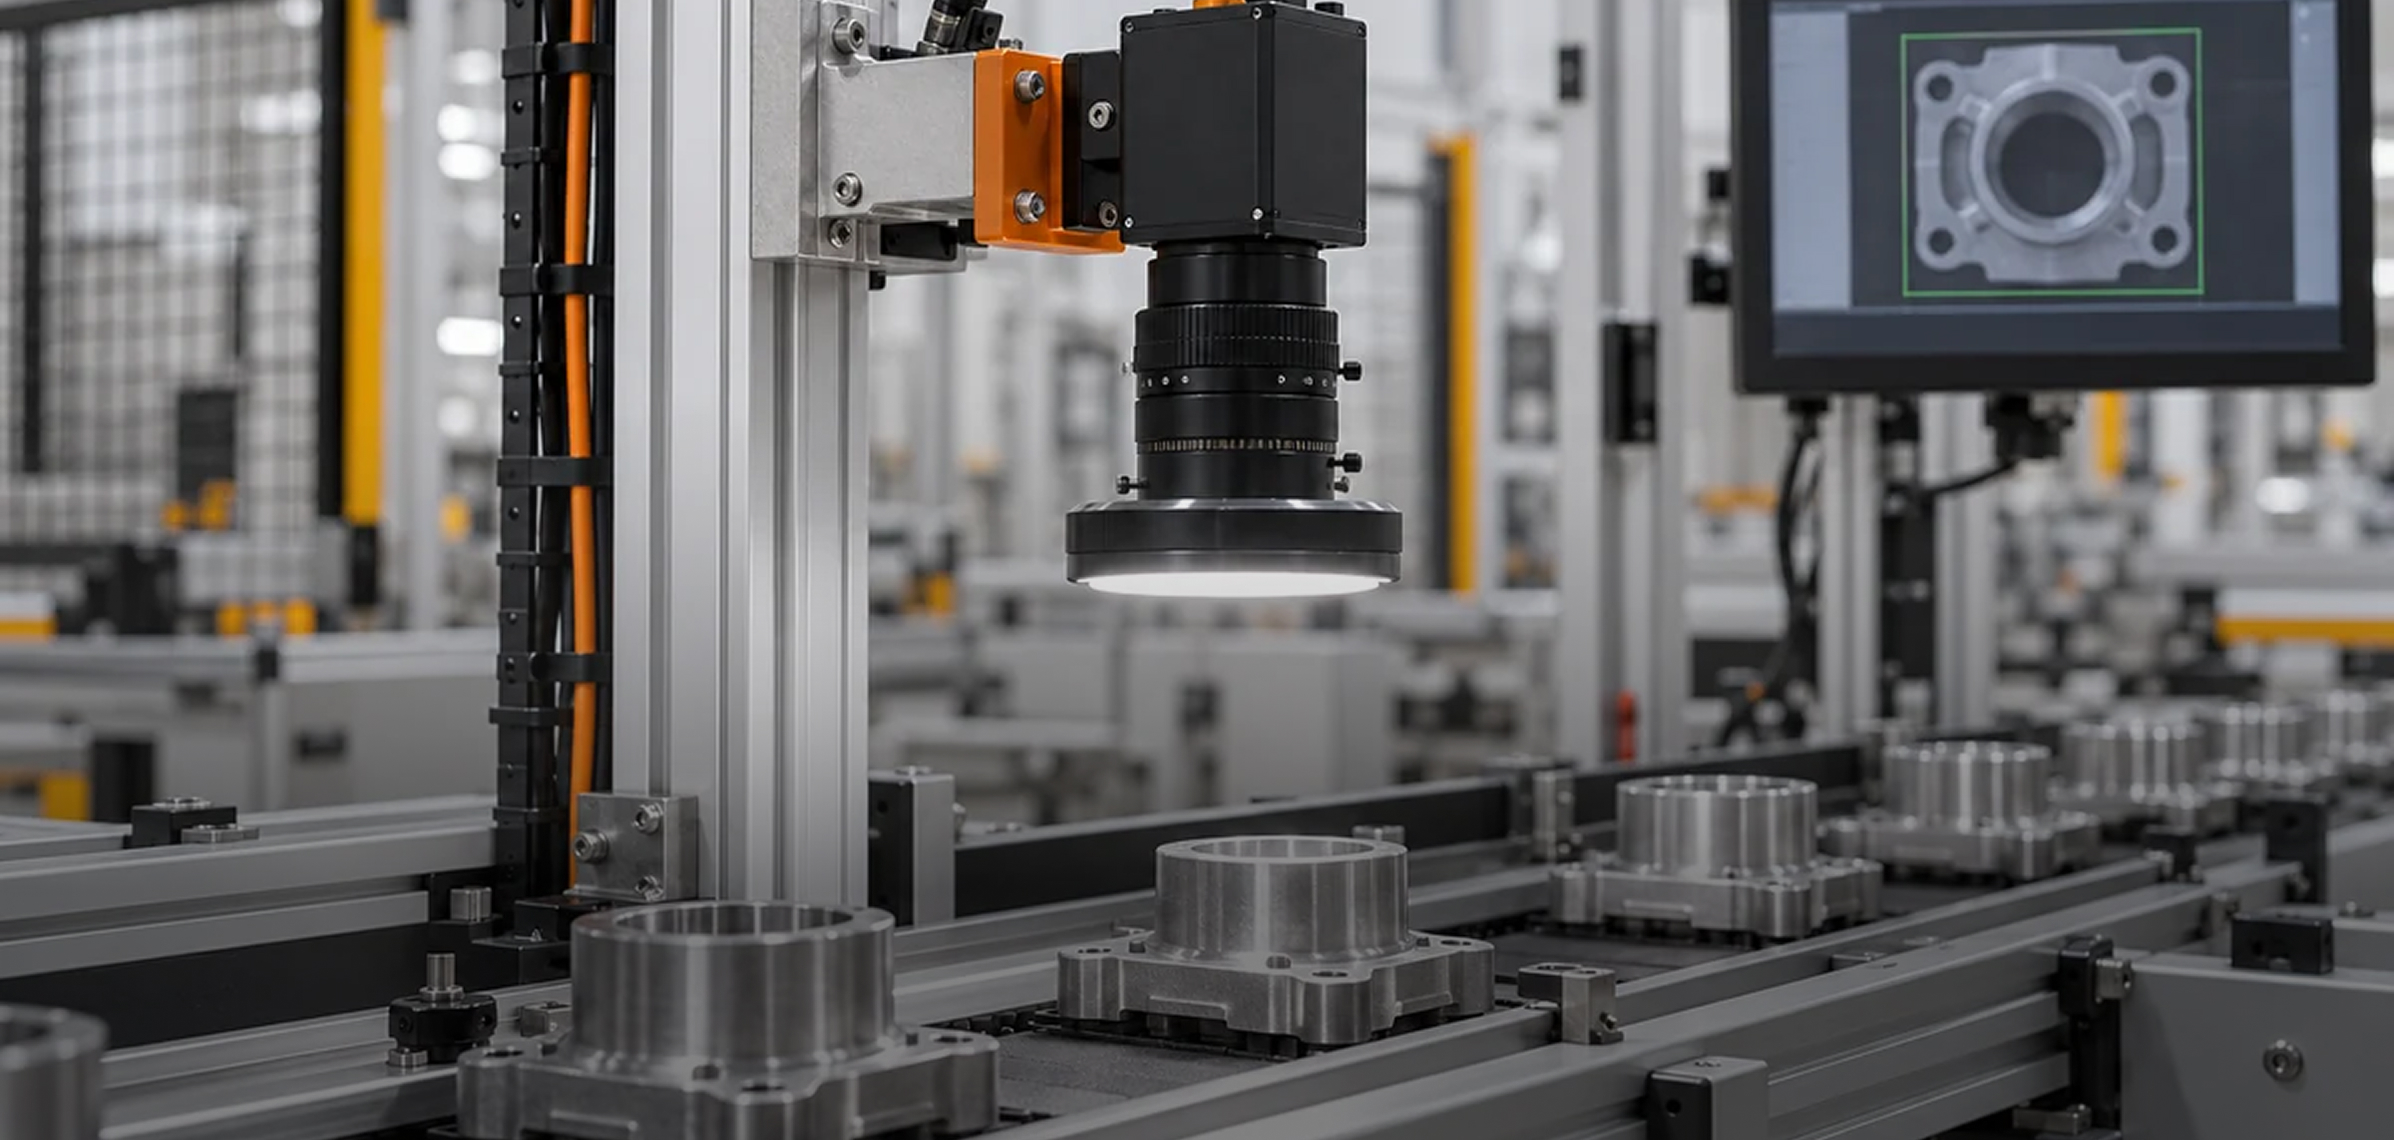
ИТБ Роботикс предлагает видеоаналитику для роботизированных участков:
- Распознавание деталей
- Контроль их положения
- Проверку видимого результата операции
Камеры и алгоритмы превращают изображение в данные, которые могут использовать оператор и система управления комплексом. Решение проектируется вместе с подачей изделий, рабочим циклом робота и периферией. Подбор оборудования, интеграция, испытания и сопровождение входят в согласованный состав проекта.
Покажите роботизированную операцию и примеры деталей. Обсудим, какие признаки нужно распознавать, кому передавать результат и как уложиться в такт участка.
Задачи зрения на роботизированном участке
Визуальный контроль нужен в конкретной точке процесса: перед захватом детали, после выполнения операции или при передаче изделия дальше. На обследовании определяем, какое решение должен принять комплекс по результату распознавания. Каждый сценарий проверяется на реальных образцах и рабочей скорости.
| Задача | Что анализирует система | Для чего используется результат |
| Проверка перед операцией | Наличие детали, комплектность и видимые признаки | Разрешение следующего этапа или сигнал оператору по согласованной логике |
| Учёт подачи и выпуска | Прохождение заготовок и готовых изделий через точку контроля | Сопоставление подачи, циклов робота и фактического выпуска |
| Ориентация детали | Положение объекта в рабочей зоне | Передача координат системе управления при соответствующей интеграции |
| Контроль результата | Заданные видимые отклонения после роботизированной операции | Решение о следующем этапе, дополнительной проверке или отводе изделия |
| Разбор сбоев процесса | Наблюдаемые события при подаче, захвате и передаче изделия | Поиск причин повторяющихся остановок совместно с журналом комплекса |
Результатом видеоаналитики становится распознанный признак, событие, измерение или координата. При проектировании заранее задаём, как этот результат связан с циклом робота. В простом случае система уведомляет оператора; в интегрированном комплексе передаёт данные контроллеру через согласованный интерфейс.
Что входит в решение
В основе решения — компетенции группы ИТБ в анализе изображений, R&D-лаборатория и инженерный центр для сборки программно-аппаратных комплексов. Для роботизированного участка это означает совместную оценку камеры, освещения, алгоритма и подключения к оборудованию. Состав решения выбирается под операцию, а достижимые характеристики проверяются на испытаниях.
Проверка в рабочем цикле
Качество распознавания проверяем в условиях, в которых робот будет выполнять операцию: при рабочей скорости, разных положениях изделий, сменах освещения и допустимых отклонениях подачи. Успешный тест неподвижной детали не подтверждает работу системы в цикле. Для приёмки нужны согласованные образцы и критерии.
- Разделяем пропуски, ложную отбраковку и ошибки определения положения детали
- Для передачи координат оцениваем погрешность, повторяемость и устойчивость к положению изделия
- Проверяем задержку от получения кадра до передачи результата контроллеру
- Проверяем действия при отсутствии детали, сомнительном распознавании, загрязнении оптики и потере связи
Пороговые значения и реакция комплекса закрепляются в техническом задании. Если результат влияет на следующий шаг робота, логика должна учитывать отсутствие достоверного ответа. Функции защиты людей и оборудования реализуются средствами системы безопасности комплекса
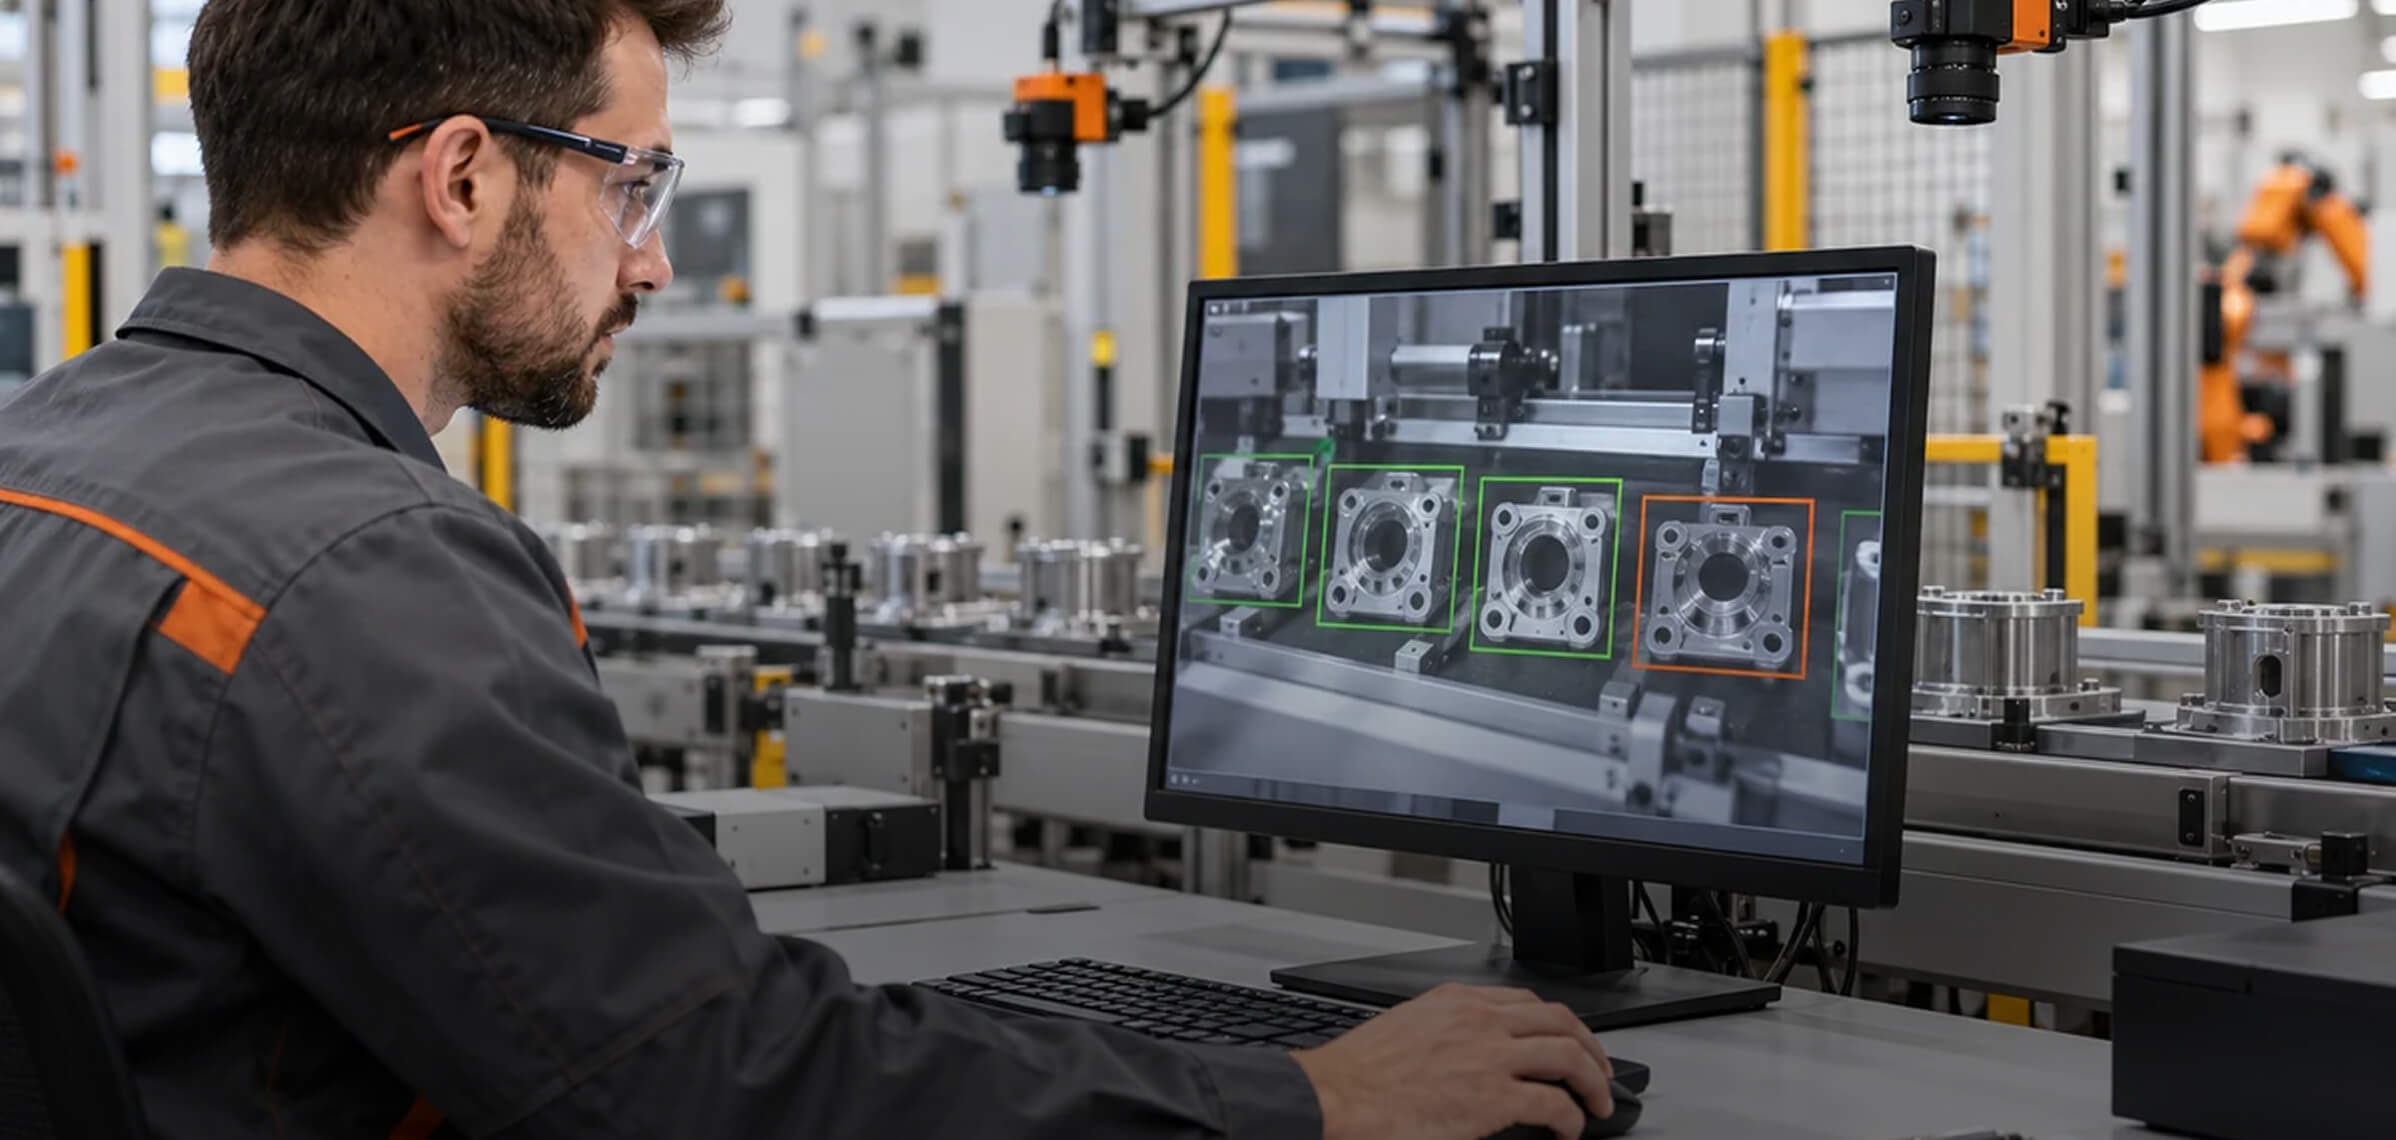
Интеграция с роботом и периферией
Система зрения должна передать результат в нужный момент цикла. Для этого согласуем запуск съёмки, идентификатор изделия, формат ответа и подтверждение приёма. В зависимости от задачи данные получает контроллер робота, периферии или интерфейс оператора. Возможность определения координат и управления отводом продукции проверяется с учётом протоколов и оборудования участка.
При использовании существующих камер проверяем ракурс, оптику, разрешение и частоту кадров. Для координатных задач оцениваем способ калибровки. Камера общего наблюдения может показывать работу ячейки, но не давать изображения, необходимого для точного позиционирования или обнаружения небольшого отклонения.
Как проходит внедрение
- Определяем место контроля в роботизированной операции и требуемую реакцию комплекса
- Оцениваем камеру, освещение, вычисления и подключение к контроллеру
- Проверяем распознавание на образцах и пилотном участке
- Интегрируем зрение с подачей, циклом робота и исполнительными механизмами
- Проверяем согласованную номенклатуру в рабочем такте и обучаем операторов
- Сопровождаем систему зрения и проверяем настройки при смене изделия или условий
Исследования и инженерная сборка
На исходном сайте группы ИТБ подтверждены собственная R&D-лаборатория для машинного обучения и анализа изображений, а также инженерный центр для сборки конечного продукта. Эти компетенции позволяют рассматривать зрение как программно-аппаратную часть проекта роботизации. Конфигурация конкретной ячейки, набор распознаваемых признаков и результаты испытаний определяются в её проекте
Что получает предприятие
Сервис, стоимость и исходные данные
Загрязнение оптики, сдвиг камеры, замена захвата или новое изделие могут изменить результат распознавания.
В сопровождении ИТБ Роботикс важно рассматривать такие изменения вместе с конфигурацией роботизированного участка. Согласуем диагностику, восстановление настроек и повторную проверку в цикле после доработки.
Стоимость зависит от:
- Точек контроля
- Оборудования
- Сложности признаков
- Подготовки данных и связи с контроллером
Для оценки нужны примеры изделий, схема роботизированной операции, такт и ожидаемая реакция на результат. Если изображений пока нет, начнём с выбора условий съёмки и плана испытаний.
Оставьте заявку на видеоаналитику роботизированного участка. Обсудим распознавание деталей, интеграцию с комплексом и сопровождение после запуска.
