
Машинное обучение для роботизированных операций
Разработка моделей для роботизированных операций: распознавание деталей, анализ отклонений и данных оборудования. Проверка, интеграция и сопровождение ИТБ Роботикс.
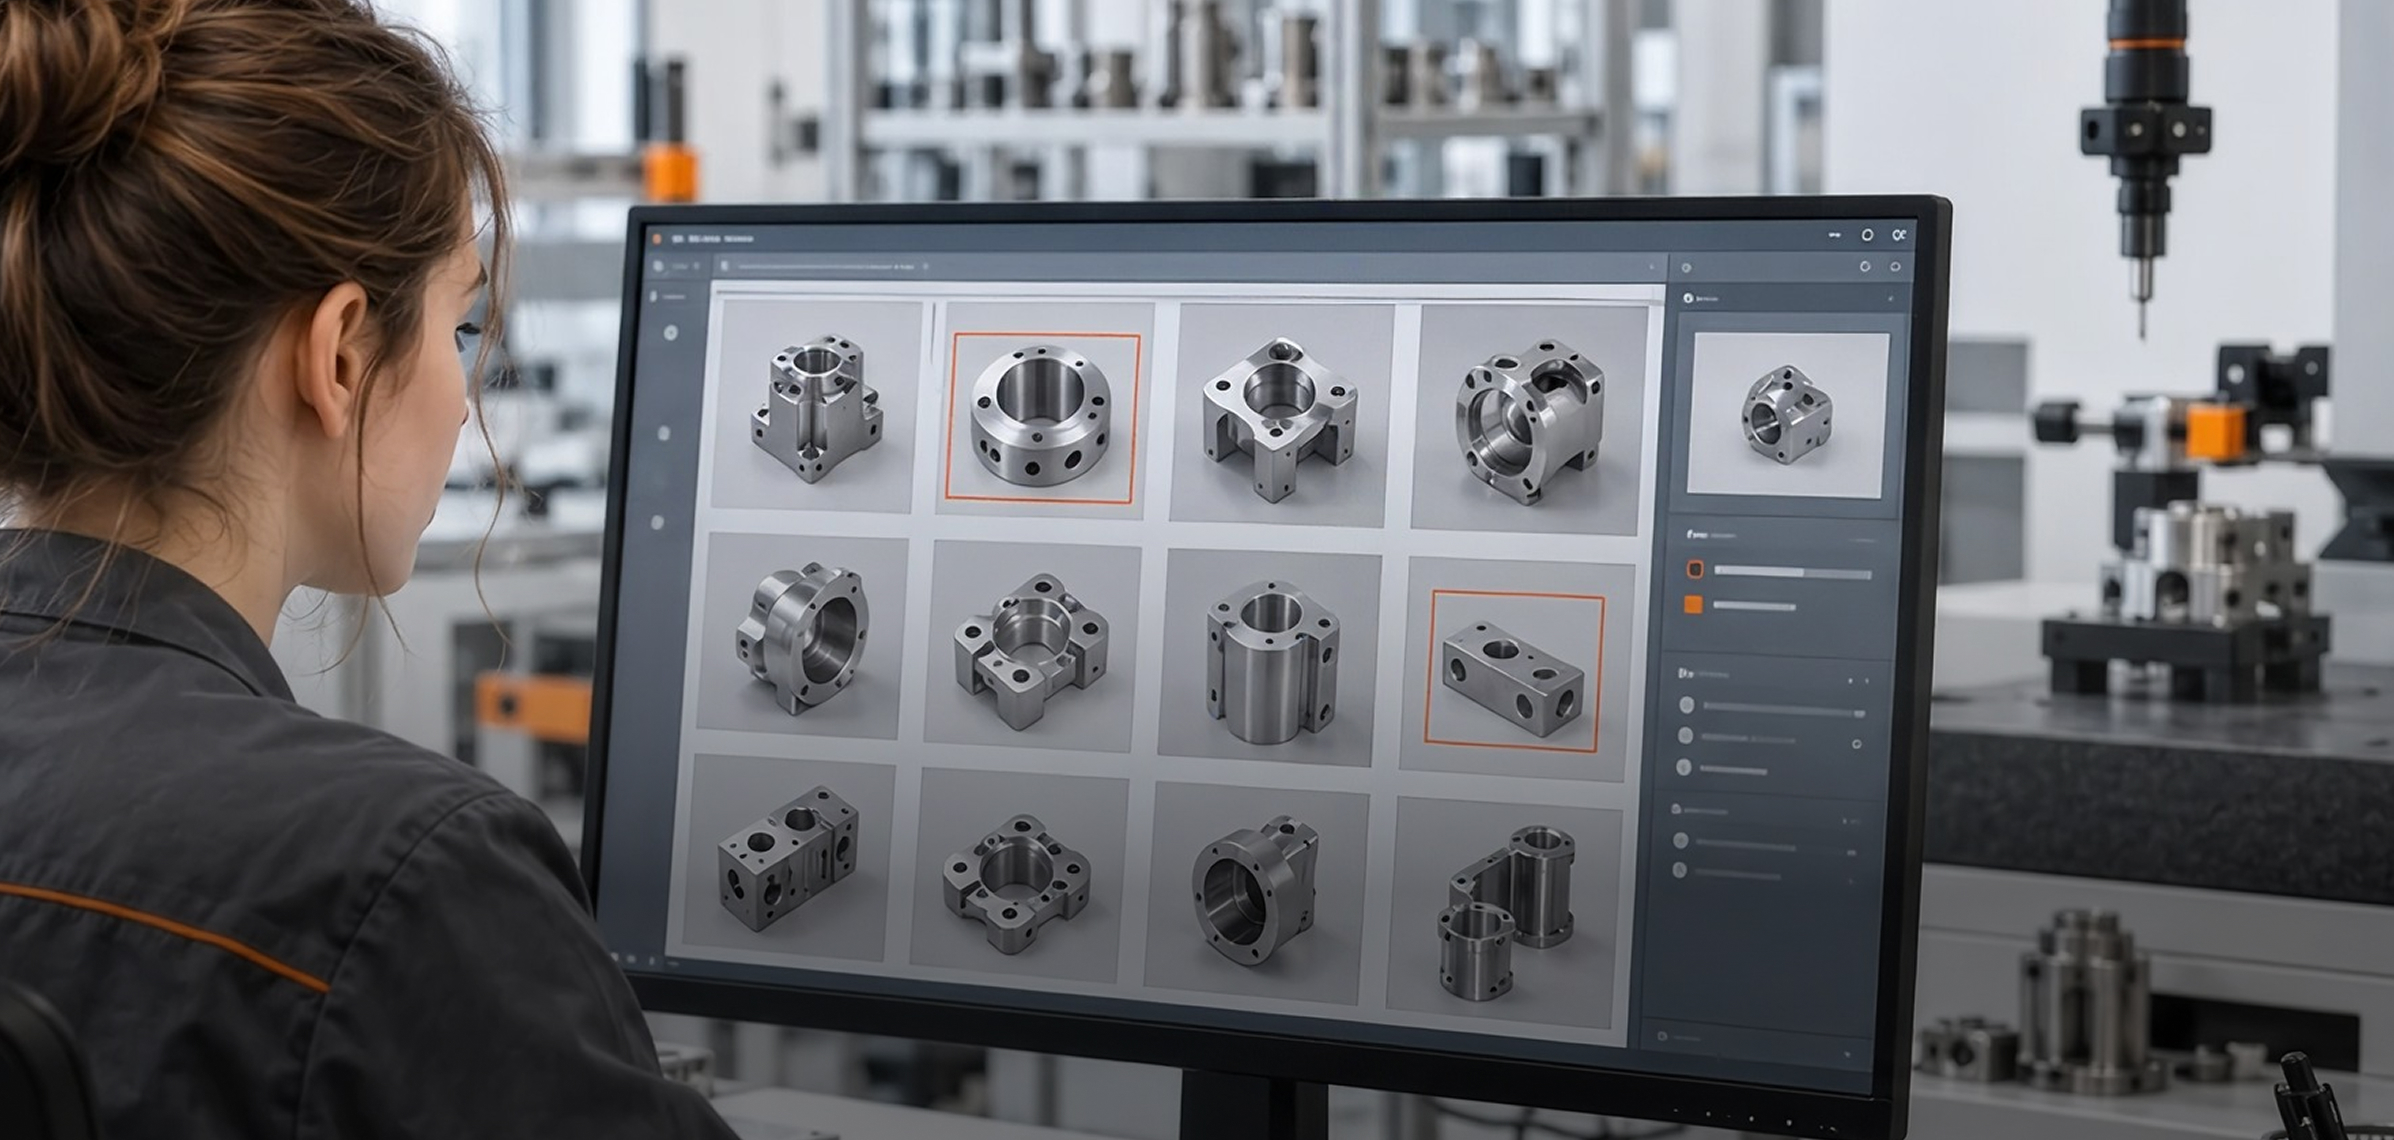
ИТБ Роботикс предлагает разработку моделей машинного обучения для задач роботизированного производства. Модель умеет:
- Анализировать изображения деталей
- Признаки результата операции
- Перемещение деталей
- Данные работы оборудования
Её задача — выдавать результат, пригодный для согласованного решения оператора или системы управления. Проект включает оценку данных конкретного участка, обучение, испытания и интеграцию с программными компонентами комплекса.
Опишите роботизированную операцию, ошибку или отклонение, которое нужно распознавать. Посмотрим, какие данные доступны и как проверить пользу модели в рабочем цикле.
Какие задачи решает модель
Машинное обучение рассматриваем, когда изменчивость деталей или условий затрудняет применение простых правил. Отправная точка — операция робота и нужный результат: определить тип детали, выявить отклонение или предупредить оператора о необычном режиме. Для каждого варианта нужны подходящие примеры и способ объективной проверки.
| Задача роботизированного участка | Данные для обучения | Проверка в эксплуатации |
| Различение деталей перед операцией | Изображения заготовок с известными типами или состояниями | Ошибки классификации при реальных положениях и освещении |
| Контроль результата операции | Примеры нормы и заданных видимых отклонений после работы робота | Пропуски отклонений и ложная отбраковка на независимых изделиях |
| Выявление необычного режима | История доступных параметров и событий робота и связанного оборудования | Полезность предупреждений и ложные сигналы на рабочих режимах |
| Оценка длительности цикла | История заданий, циклов и условий работы ячейки | Ошибка оценки на новых заданиях и польза для планирования участка |
Это направления для технической оценки, а не перечень готовых функций каждого робота. Достижимость определяется после изучения данных и оборудования. Обученную модель связывают с конкретным действием в процессе: показать результат оператору, записать событие или передать ответ в предусмотренный интерфейс комплекса.
Состав разработки модели
Проверка до подключения к комплексу
Обученную модель проверяем на независимых примерах и сравниваем с существующим контролем или простым алгоритмом. Кроме качества ответа оцениваем, успевает ли расчёт в такт операции и как используются сомнительные результаты. Решение о внедрении принимается по испытаниям в согласованных условиях участка.
- Определяем допустимые ошибки с учётом последствий для конкретной операции робота
- Проверяем качество по изделиям, положениям, сменам и рабочим режимам
- Измеряем время расчёта и задержку передачи результата в программную часть комплекса
- Задаём обработку неуверенного ответа, отсутствия данных и недоступности модели
- Фиксируем условия применения, критерии приёмки и основания для повторной проверки
Интеграция в роботизированный процесс
Рабочая модель — часть цепочки:
- Получить данные
- Выполнить расчёт
- Связать ответ с нужным изделием или циклом
- Передать его потребителю
Проверяем интерфейсы контроллера, системы зрения и прикладного ПО. Если ответ должен влиять на действие оборудования, согласуем момент передачи, подтверждение и реакцию на ошибку.
Пилот можно начать в режиме наблюдения: модель выдаёт результаты, а инженер сравнивает их с фактической операцией. Переход к автоматическому использованию ответа требует отдельной проверки интеграции. При необходимости камер, освещения, оснастки или изменений ячейки модель становится частью более широкого проекта видеоаналитики или роботизации.
Сервис и дообучение
Новая деталь, замена камеры, освещения или инструмента робота могут изменить входные данные. Даже работоспособный программный сервис в таких условиях способен давать больше ошибок. Поэтому контроль качества модели связываем с изменениями роботизированного комплекса и номенклатуры.
В сопровождении ИТБ Роботикс согласуем сбор ошибочных примеров, анализ причин, обновление выборки и повторные испытания. Дообученную версию вводим после проверки на согласованных режимах. Важно сохранять связь версии модели с конфигурацией участка и возможность восстановить проверенный вариант.
Что получает предприятие
Стоимость и первый этап
Стоимость зависит от:
- Задачи робота
- Качества данных
- Разметки
- Вычислений
- Интеграций
Для начала можно ограничить пилот одним типом изделий и одной точкой контроля. По результатам станет понятно, выполняет ли модель нужную функцию и какие доработки комплекса потребуются для внедрения.
Оставьте заявку на машинное обучение для роботизированной операции. Обсудим данные участка, проверку модели, интеграцию и дальнейшее сопровождение.
