
Компьютерное зрение в сварочных роботах: как работает сварочный робот с машинным зрением
Траекторию сварки можно тщательно запрограммировать, но реальный стык всё равно окажется в другом месте из-за разброса заготовок, установки или тепловой деформации. Компьютерное зрение помогает обнаруживать положение соединения и учитывать его при движении сварочного робота. Польза зависит от того, какие отклонения возникают на участке и можно ли надёжно измерить их выбранным датчиком.
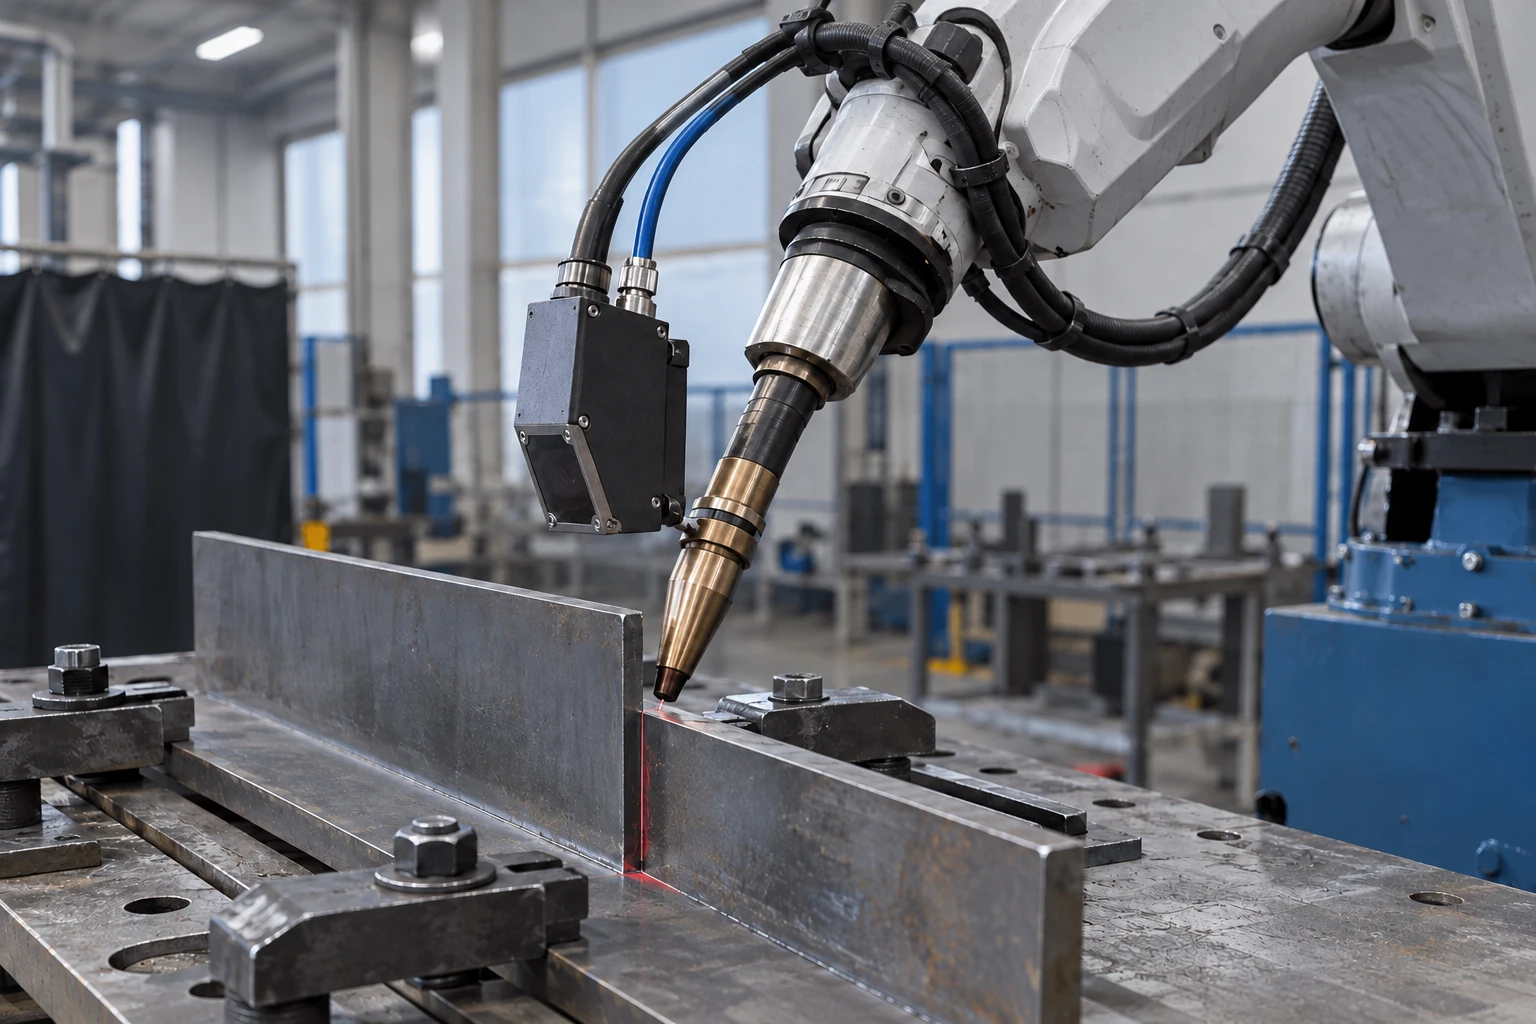
Фото: Сварочный робот с компактным оптическим датчиком у горелки.
Как работает машинное зрение при сварке
Компьютерное зрение в сварочных роботах решает несколько разных задач. До сварки система может находить стык и уточнять начало траектории. Во время операции — измерять положение соединения перед инструментом и передавать поправки. После завершения — проверять видимую поверхность и геометрию шва.
Компьютерное зрение сварочного робота не обязательно использует один датчик для всех функций. Условия до зажигания дуги и в ходе сварки сильно различаются, а требования к измерению траектории и оценке готового шва могут потребовать разных решений.
Важно отличать компьютерное зрение от других методов адаптации. Контактное касание проволокой и слежение по электрическим параметрам дуги также помогают определять положение соединения, но не являются машинным зрением. Подбор метода начинается с задачи, геометрии стыка и допустимого времени цикла.
Камеры и датчики сварочного робота
Компьютерное зрение сварочного робота получает исходные данные от камеры или оптического датчика. Обычная промышленная камера формирует двухмерное изображение. Лазерный профильный датчик формирует световую линию на поверхности и по её изображению определяет профиль. Такой подход позволяет измерять положение кромок и пространственную геометрию в зоне наблюдения.
| Средство | Для чего используют | Ключевой вопрос при подборе |
| 2D-камера | Поиск видимых ориентиров и контроль поверхности | Достаточен ли контраст при рабочем освещении |
| Лазерный профилометр | Измерение профиля стыка и шва | Видна ли геометрия при данном ракурсе |
| 3D-система до сварки | Поиск положения сборки и соединений | Укладывается ли измерение в цикл |
| Специализированная оптическая система | Наблюдение процесса в сложных условиях | Какие параметры она действительно измеряет |
При дуговой сварке на измерение влияют яркое излучение, брызги и аэрозоли. Для устойчивой работы компьютерного зрения подбирают оптику, фильтры, защитное исполнение и расположение датчика. Его корпус не должен мешать доступу горелки или создавать дополнительный риск столкновения.
Компьютерное зрение должно обмениваться данными с контроллером сварочного робота. Совместимость включает передачу координат, время обработки, поддерживаемые режимы коррекции и обработку ошибок. Совпадение разъёмов не означает готовой интеграции.
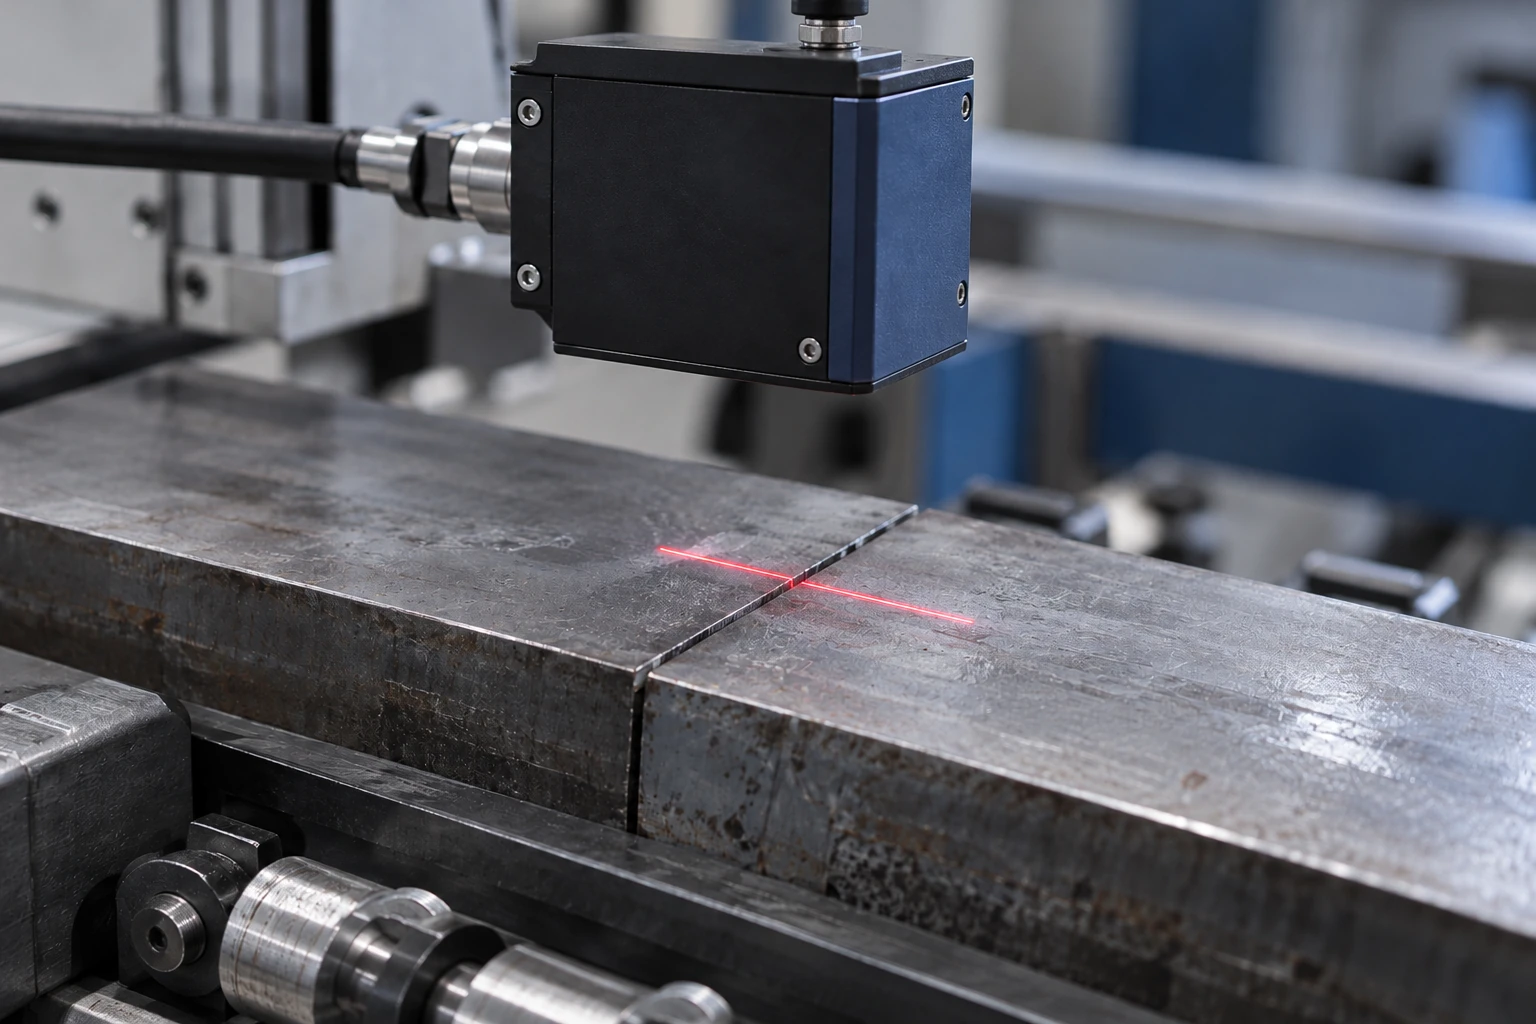
Фото: Лазерная линия профильного датчика пересекает подготовленный стык до начала сварки.
Поиск стыка и корректировка траектории
Сварочный робот с компьютерным зрением может выполнить измерительный проход или проверить несколько опорных участков. По результатам уточняется положение сборки относительно программы. Такой сценарий подходит, когда основное отклонение связано со смещением детали, а форма соединения достаточно стабильна.
При слежении средствами компьютерного зрения датчик обычно наблюдает участок впереди горелки. Контроллер должен применить измеренную поправку в тот момент, когда инструмент достигнет соответствующей точки. Это требует согласования координат и времени, а не только быстрого получения изображения.
Настройка компьютерного зрения сварочного робота включает:
- Калибровку связи датчика, инструмента и робота.
- Определение признаков, по которым находится стык.
- Задание допустимых смещений и ограничений коррекции.
- Проверку траектории на образцах с типовыми отклонениями.
- Настройку реакции на потерю стыка или выход за допустимые условия.
Коррекция траектории и изменение режима сварки — разные функции. Компьютерное зрение может обнаружить изменение зазора, но возможность автоматически подстроить режим должна быть предусмотрена технологией и управлением. Для слишком большого зазора правильным действием может стать остановка и проверка сборки.
Если соединение перекрыто оснасткой или его профиль неразличим, сварочный робот не должен продолжать движение по неподтверждённым данным. Поведение при потере измерения задают заранее и проверяют на испытаниях.
Визуальный контроль качества шва
После прохода сварочного робота компьютерное зрение позволяет проверять наличие шва, его расположение, непрерывность и доступные для измерения размеры. При подходящей видимости система помогает обнаруживать поверхностные отклонения и направлять подозрительные изделия на проверку.
Критерии строят на требованиях к конкретному соединению. Нельзя оценивать все швы по одному признаку «ровный — неровный»: допустимая геометрия зависит от изделия и технологии. Нужны образцы, измеряемые параметры и согласованные пороги.
Обычное изображение поверхности не подтверждает отсутствие внутренних дефектов или требуемую глубину проплавления. Для таких задач применяют подходящие методы контроля, определённые для изделия. Анализ рентгеновского изображения — отдельная задача и не равнозначен съёмке обычной камерой в ячейке.
Полезно связывать результат компьютерного зрения с изделием, программой и параметрами операции. Тогда накопленные данные помогают технологу находить повторяющиеся отклонения и проверять причины их появления.
Возможности и ограничения компьютерного зрения
Компьютерное зрение особенно полезно, когда отклонения положения систематически мешают стабильной сварке, а измеряемый стык доступен датчику. Оно может уменьшать объём ручной подстройки и помогать удерживать траекторию в пределах согласованных условий.
Ограничения компьютерного зрения связаны с поверхностью, формой соединения, видимостью и динамикой процесса. Блестящий металл, острые углы, дым, загрязнение защитного стекла и прихватки способны менять сигнал. Установка датчика иногда ухудшает доступ к коротким или тесно расположенным швам.
Испытания сварочного робота с компьютерным зрением должны охватывать реальный диапазон заготовок. Проверяют разные партии, допустимые зазоры, смещения, прихватки и условия освещения. Длительный прогон полезен для оценки загрязнения оптики и необходимости обслуживания.
В регламент обслуживания компьютерного зрения включают очистку защитных элементов, осмотр креплений, проверку калибровки и резервное сохранение настроек. Без этих действий результат, полученный при пусконаладке, может ухудшаться по мере работы.
Когда система зрения окупается
Оценивать нужно дополнительный эффект по сравнению с той же сварочной ячейкой без выбранной системы компьютерного зрения. Если основной результат уже обеспечен роботом и оснасткой, его нельзя повторно целиком приписать датчику.
Возможные источники выгоды — сокращение ручного поиска стыка, уменьшение переделок из-за смещения траектории и снижение времени корректировки программы при смене изделий. Из них вычитают дополнительные затраты на оборудование, интеграцию и сопровождение, а также учитывают измерительные проходы и обслуживание оптики.
Для решения полезно сопоставить варианты:
- улучшить точность заготовок или базирования;
- использовать поиск стыка перед сваркой;
- организовать слежение во время процесса;
- добавить отдельный контроль после сварки.
Эти меры могут сочетаться, но решают разные причины потерь. Если проблему устраняет более устойчивый зажим, сложная система слежения может оказаться избыточной. Если значимое смещение возникает из-за нагрева, одной проверки исходного положения может быть недостаточно.
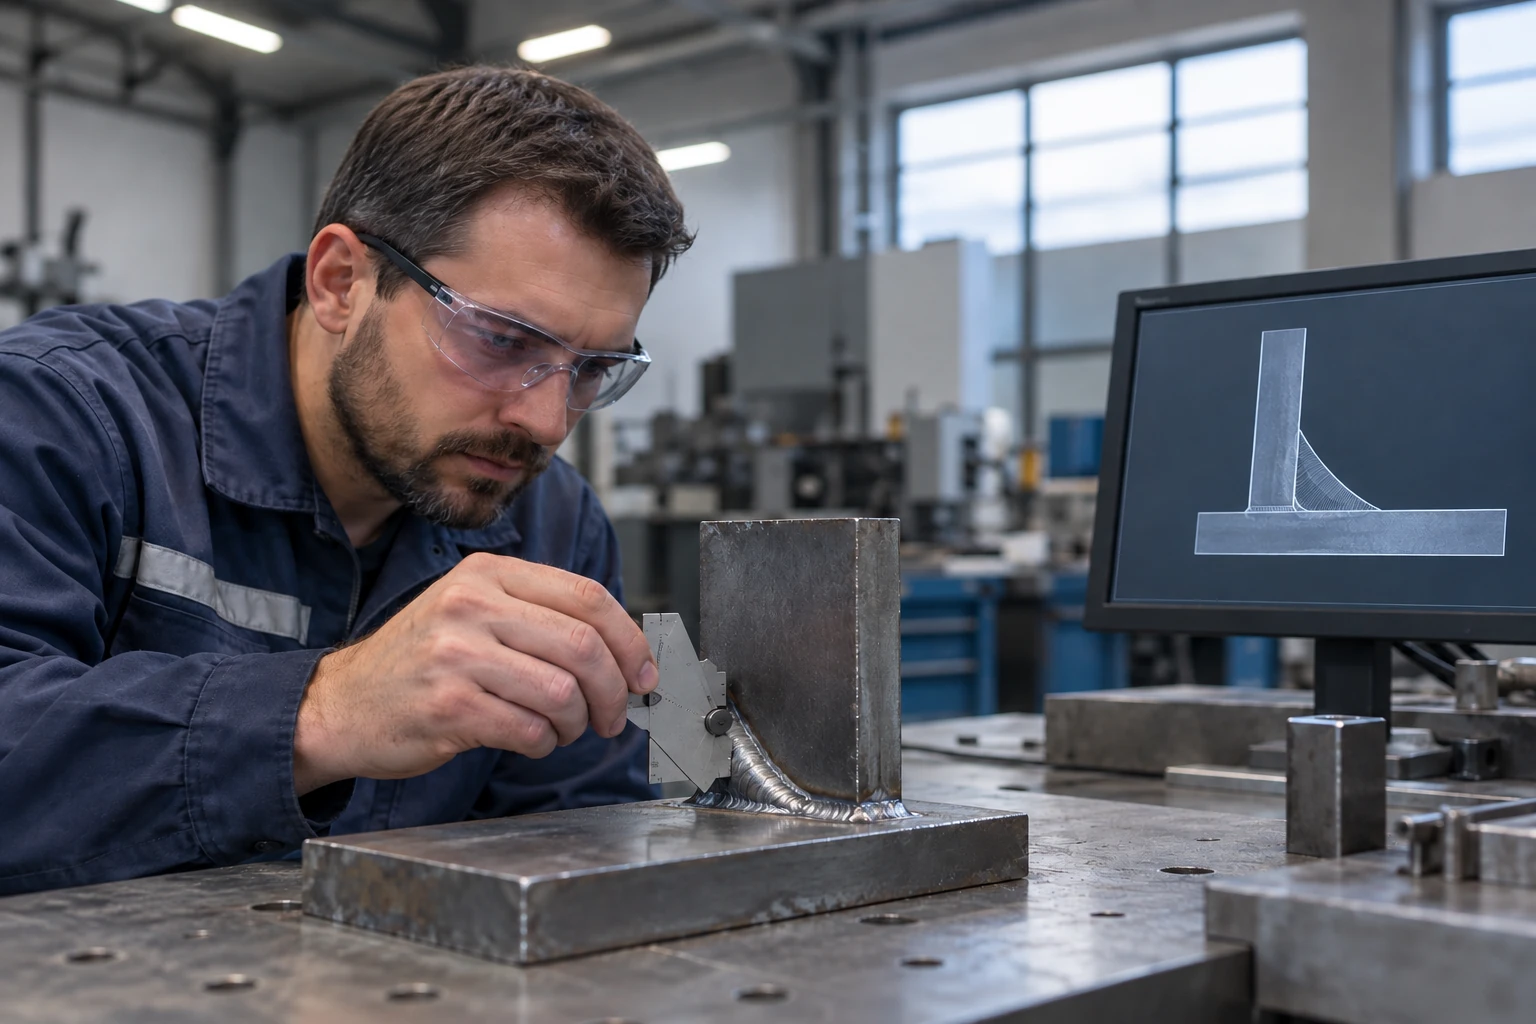
Фото: Специалист проверяет геометрию готового шва и результаты измерений.
ИТБ Роботикс: подбор сварочного комплекса под задачу
ИТБ Роботикс рассматривает компьютерное зрение в сварочных роботах в контексте производственной задачи. Необходимость оптического контроля, поиска стыка или адаптации траектории нужно определять после изучения изделий, причин отклонений и доступной конфигурации оборудования.
Для заказчика ключевое преимущество ИТБ Роботикс — полный цикл инженерных и сервисных работ. В него входят аудит, проектирование, монтаж, пусконаладка, обучение и поддержка. Такой формат позволяет обсуждать совместимость компонентов и условия эксплуатации с командой, которая отвечает за комплекс.
Перед выбором компьютерного зрения для сварочного робота полезно передать чертежи и образцы, описать разброс сборки, показать сложные швы и обозначить требуемый цикл. На этой основе можно сформировать проверяемую задачу и определить, какие испытания нужны до принятия решения.
После запуска значение имеют регламент обслуживания датчика, контроль калибровки и помощь при изменении номенклатуры. Сервис обеспечивает связь между первоначальной настройкой и повседневной работой участка — именно на этом строится практическая ценность комплексного внедрения.
Нужно компьютерное зрение для сварочного робота? Отправьте ИТБ Роботикс чертежи, фотографии стыков и описание отклонений. Специалисты обсудят способ измерения, совместимость со сварочным роботом и необходимые испытания. Сервисное сопровождение поможет поддерживать настройки и работоспособность комплекса после внедрения.
