Программное обеспечение для управления промышленными роботами: критерии, классификация, обзор решений
Промышленный робот не может эффективно работать без программного обеспечения, которое определяет его движения, последовательность операций, взаимодействие с оборудованием и реакцию на внешние сигналы. Поэтому при автоматизации производства важно выбрать не только подходящий манипулятор, но и программную среду, которая позволит интегрировать его в технологический процесс.
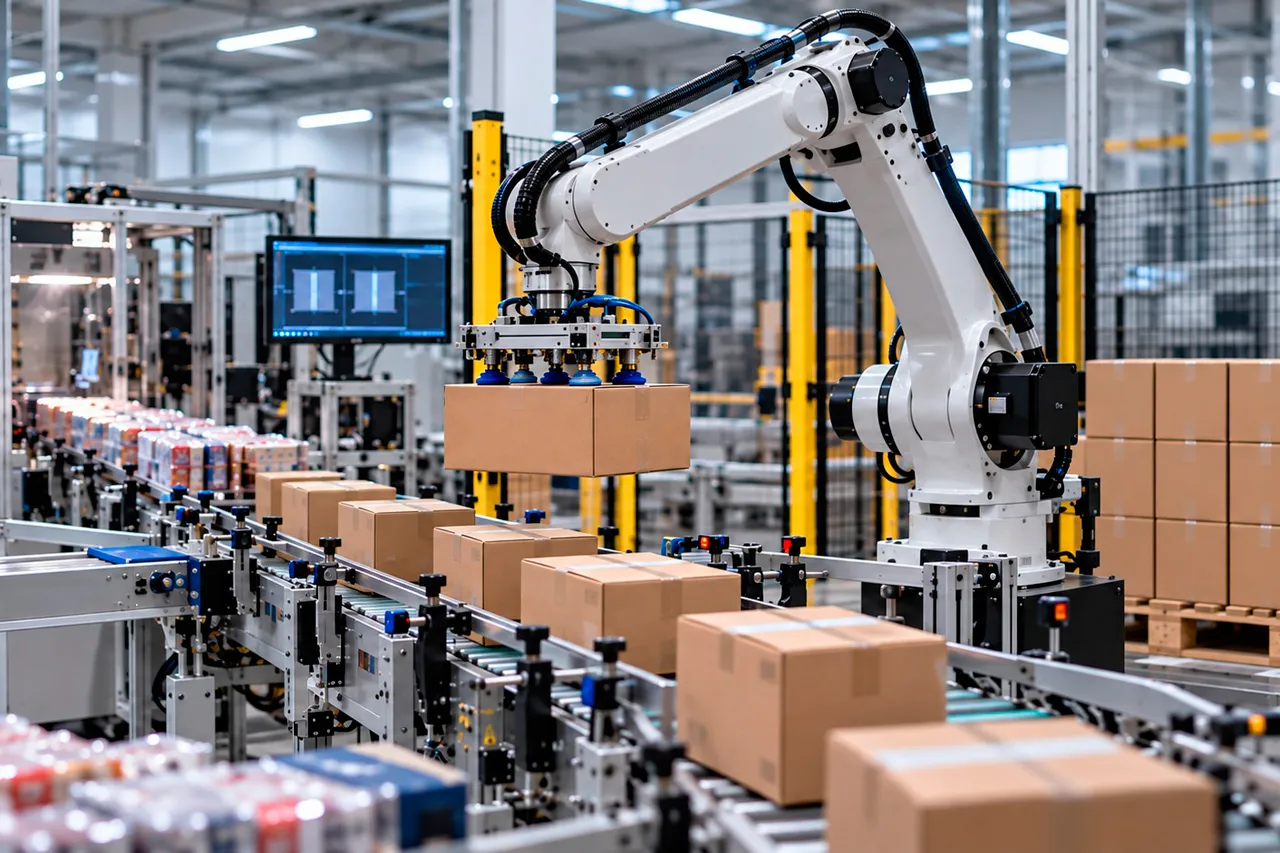
Современное ПО для управления роботами решает гораздо больше задач, чем простое программирование траектории. Оно позволяет создавать и тестировать управляющие программы, моделировать рабочую зону, рассчитывать траектории, интегрировать робота с CAD/CAM-системами, техническим зрением и промышленным оборудованием.
Выбор конкретного решения зависит от типа робота, технологической операции, требований к точности и производительности, а также от уже используемой на предприятии цифровой инфраструктуры.
Комментарий ИТБ Роботикс: инженерный взгляд на задачу
ИТБ Роботикс начинает с вашей задачи и вашей цифровой инфраструктуры. Наши инженеры определяют тип робота, технологическую операцию и требования к точности, после чего подбирают программную среду под конкретный техпроцесс — родную среду производителя, универсальную платформу или решение для офлайн-программирования. Мы обеспечиваем создание и тестирование управляющих программ, симуляцию рабочей зоны, расчёт траекторий, интеграцию с CAD/CAM-системами, техническим зрением, датчиками и промышленным оборудованием, а также связку робота с вашей существующей цифровой инфраструктурой. Если участок относится к КИИ, обеспечиваем соответствие
ИТБ Роботикс проектирует комплекс под конкретную операцию и конкретную экономику. Поэтому в расчёт закладываем то, что важно именно вам: стабильный цикл, повторяемость операций, снижение брака и предсказуемую загрузку оборудования. Мы бесплатно считаем ROI, показываем несколько сценариев — от минимального бюджета до максимальной автоматизации — ИТБ Роботикс закрывает весь цикл работ: аудит, проектирование, монтаж, пусконаладка, обучение работе с ПО и поддержка 24/7 по SLA 4 часа. На выходе вы получаете работающий комплекс с подобранным ПО и понятную экономику.
Константин Марченков, директор департамента роботизации ИТБ Роботикс
Выбор ПО для управления роботами: критерии и подходы
Программное обеспечение для промышленной роботизации можно условно разделить на несколько групп:
- встроенное ПО контроллера робота;
- среды программирования;
- системы офлайн-программирования;
- CAD/CAM-решения;
- программные комплексы для моделирования и симуляции;
- системы интеграции робота с промышленным оборудованием;
- ПО для технического зрения и автоматического контроля;
- интерфейсы взаимодействия с производственными системами.
Выбор программного обеспечения следует начинать с технологической задачи.
Например, для простой операции перемещения детали достаточно штатных средств программирования робота. Для сварки или механообработки может потребоваться расчет сложной траектории. Если робот должен работать с несколькими станками, потребуется интеграция с промышленной автоматикой. А при использовании технического зрения необходимо обеспечить передачу данных от камеры в систему управления роботом.
При выборе ПО стоит оценивать несколько критериев:
Совместимость с оборудованием. Программное обеспечение должно поддерживать используемого робота, контроллеры, датчики и периферийное оборудование.
Функциональность. Необходимо заранее определить, нужны ли моделирование, расчет траекторий, техническое зрение, удаленный мониторинг или интеграция с CAD/CAM.
Удобство программирования. Чем сложнее технологический процесс, тем важнее инструменты визуального программирования, библиотеки готовых операций и возможность повторного использования программ.
Возможность масштабирования. Хорошая система должна позволять добавлять новые роботы, оборудование и производственные операции.
Поддержка и сопровождение. Даже качественное программное решение требует настройки, обновления и технической поддержки. Поэтому при выборе интегратора важно учитывать не только возможности ПО, но и то, кто будет отвечать за его работу после запуска.
Методы и языки программирования промышленных роботов
Программирование промышленного робота заключается в создании последовательности команд, определяющих его движения и действия.
В зависимости от производителя используются собственные языки и среды программирования. Они позволяют задавать:
- координаты и траектории;
- скорость движения;
- положение инструмента;
- работу захвата;
- условия запуска операции;
- взаимодействие с датчиками;
- обработку ошибок;
- команды запуска и остановки оборудования.
На практике используются два основных подхода.
Программирование непосредственно на роботе
Оператор или инженер задает точки и последовательность движений через пульт управления роботом — teach pendant.
Метод подходит для относительно простых операций, когда траектория состоит из ограниченного количества точек.
Офлайн-программирование
Управляющая программа создается на компьютере в виртуальной модели производственного участка. Робот, оборудование, заготовки и инструменты отображаются в трехмерной среде.
После проверки программа передается на реальный контроллер.
Преимущество такого подхода — возможность сократить время, когда производственное оборудование занято программированием. Кроме того, инженер может заранее обнаружить столкновения, проверить доступность рабочей зоны и оптимизировать траекторию.
Инструменты и среды разработки управляющих программ
У каждого производителя роботов существуют собственные инструменты для программирования и настройки оборудования. Они могут включать графический интерфейс, редактор программ, средства диагностики и симуляции.
Для инженера важны не только возможности самого языка, но и наличие дополнительных инструментов:
- библиотек готовых функций;
- шаблонов программ;
- средств диагностики;
- мониторинга входов и выходов;
- визуализации траектории;
- проверки ошибок;
- управления периферийным оборудованием;
- резервного копирования программ.
При интеграции нескольких компонентов производственной линии программное обеспечение робота должно взаимодействовать с ПЛК, датчиками, конвейерами, станками и системами технического зрения.
Например, робот может получать сигнал о готовности заготовки, захватывать ее, выполнять операцию, передавать результат на следующий участок и отправлять контроллеру сигнал о завершении цикла.
Поэтому программирование роботизированного комплекса — это задача шире, чем создание отдельных движений манипулятора. Необходимо разработать логику работы всей системы.
CAM-системы и генерация траекторий для роботизированной обработки
При механообработке, резке, шлифовании и других операциях роботу требуется двигаться по сложной траектории.
Задавать каждую точку вручную неэффективно. Для таких задач используются CAM-системы, которые позволяют автоматически формировать траектории движения инструмента на основании цифровой модели детали.
Рабочий процесс может выглядеть следующим образом:
3D-модель детали → выбор технологической операции → расчет траектории → проверка → преобразование в программу робота → загрузка в контроллер.
CAM-система учитывает геометрию изделия и параметры обработки, после чего формирует траекторию инструмента.
Для роботизированной обработки дополнительно необходимо учитывать кинематику конкретного манипулятора. Одна и та же траектория может потребовать разных положений робота в зависимости от количества осей, рабочей зоны и положения детали.
Поэтому программное обеспечение должно учитывать не только геометрию изделия, но и возможности конкретного роботизированного комплекса.
Это особенно важно для:
- фрезеровки;
- лазерной резки;
- плазменной резки;
- шлифования;
- зачистки;
- нанесения клея и герметика;
- сварки.
Именно такие операции входят в число распространенных сценариев промышленной роботизации.
3D-моделирование, симуляция и офлайн-программирование
3D-симуляция позволяет проверить роботизированный процесс до физического запуска оборудования.
В виртуальной модели можно разместить:
- промышленного робота;
- рабочий стол;
- конвейер;
- станок;
- заготовку;
- инструмент;
- защитное ограждение;
- датчики;
- другие элементы производственного участка.
После этого инженер моделирует рабочий цикл.
Основные задачи симуляции:
- проверка рабочей зоны;
- выявление столкновений;
- проверка доступности деталей;
- оценка траекторий;
- расчет времени цикла;
- оптимизация движений;
- проверка расположения оборудования;
- подготовка программы до запуска реального робота.
Офлайн-программирование особенно полезно на действующем производстве. Если программировать робот непосредственно на рабочем месте, оборудование приходится выводить из производственного цикла. При предварительном создании программы большая часть работ выполняется виртуально.
Это позволяет сократить время пусконаладки и снизить риск ошибок при запуске.
При сложных проектах симуляция также помогает заранее оценить, насколько выбранный робот подходит для конкретной операции. Если выясняется, что рабочей зоны недостаточно или траектория приводит к столкновению с оборудованием, конфигурацию можно изменить еще до монтажа.
Интеграция ПО с CAD/CAM-платформами и САПР
Одним из ключевых направлений современной роботизации становится объединение цифровой модели изделия и производственного оборудования.
CAD-система содержит геометрию детали. CAM определяет технологическую обработку и рассчитывает траекторию. Программное обеспечение робота преобразует полученную информацию в команды, которые может выполнить конкретный манипулятор.
В результате формируется цифровая цепочка:
CAD → CAM → симуляция → постпроцессор → программа робота → производство.
Постпроцессор необходим для преобразования универсальной траектории CAM-системы в формат, понятный конкретному контроллеру робота.
Такой подход особенно важен при серийном производстве и частой смене изделий. При изменении 3D-модели можно быстрее сформировать новую траекторию, проверить ее в виртуальной среде и подготовить программу для производства.
Интеграция с САПР также снижает количество ручных операций при подготовке производства и помогает сохранить связь между проектной документацией и фактической технологией обработки.
Автоматизация типовых операций: механообработка, резка, сварка, шлифование
Программное обеспечение особенно важно при автоматизации операций, где требуется точное повторение сложной траектории.
Механообработка
Робот может использоваться для фрезеровки, сверления, зачистки и других операций. Программа определяет траекторию инструмента и параметры движения.
Резка
При лазерной, плазменной или другой автоматизированной резке робот должен перемещать инструмент по заданной траектории с необходимой скоростью и ориентацией.
Сварка
Для сварочной роботизированной ячейки необходимо программировать движение горелки, скорость, положение инструмента и взаимодействие с источником сварочного оборудования.
Автоматизация сварки позволяет обеспечить повторяемость траектории и стабильность технологического процесса.
Шлифование и зачистка
При обработке поверхности важно обеспечить стабильное давление инструмента, правильную траекторию и равномерность обработки. Для таких операций программное обеспечение может использовать данные о геометрии изделия и заданной траектории.
Нанесение клея и герметика
Робот способен наносить материал по заданной линии с контролируемой скоростью. Это позволяет повысить повторяемость нанесения и снизить расход материала.
Обслуживание станков
В этом сценарии робот взаимодействует со станком с ЧПУ, прессом или другим оборудованием. Он может загружать заготовку, извлекать готовую деталь и передавать сигнал о завершении операции.
Среди направлений применения наших роботизированных комплексов мы отдельно выделяем обслуживание станков, сборку и обработку (резка, фрезеровка), сварку, нанесение клея и герметика, а также сортировку и контроль качества.
Как выбрать программное обеспечение для промышленного робота
При выборе ПО не стоит ориентироваться только на количество функций. Главный критерий — способность программного решения решить конкретную производственную задачу.
Перед внедрением стоит ответить на несколько вопросов:
- Какой робот и контроллер используется?
- Какая технологическая операция автоматизируется?
- Требуется ли сложная траектория?
- Нужна ли интеграция с CAD/CAM?
- Необходимо ли 3D-моделирование?
- Будет ли использоваться техническое зрение?
- С какими станками и ПЛК должен взаимодействовать робот?
- Нужен ли удаленный мониторинг?
- Кто будет выполнять программирование?
- Кто будет отвечать за техническую поддержку после запуска?
Последний вопрос часто недооценивают.
Программное обеспечение роботизированного комплекса требует не только первоначальной настройки. В процессе эксплуатации могут понадобиться изменение программы, диагностика ошибок, модернизация оборудования, настройка новых операций и интеграция дополнительных устройств.
Поэтому при выборе решения важно учитывать сервисные возможности интегратора.
Примеры внедрения и ответы на часто задаваемые вопросы
Можно ли программировать промышленного робота без CAD/CAM?
Да. Простые операции перемещения, загрузки и выгрузки оборудования можно программировать непосредственно через штатный интерфейс контроллера. CAD/CAM становится особенно полезным при сложных траекториях и обработке геометрически сложных деталей.
Что такое офлайн-программирование?
Это создание и проверка программы робота в виртуальной среде без необходимости постоянно занимать реальное оборудование.
Зачем нужна симуляция?
Она позволяет заранее проверить траекторию, рабочую зону, столкновения и последовательность операций, а также оценить время цикла.
Можно ли связать робота с существующим станком?
Да. Роботизированный комплекс может взаимодействовать со станками, конвейерами, ПЛК, датчиками и другим производственным оборудованием. Для этого проектируется интерфейс обмена сигналами и логика совместной работы.
Можно ли изменить программу робота после запуска?
Да. Программы можно корректировать при изменении технологического процесса, изделия или оборудования. Важно обеспечить резервное копирование и контролировать версии программ.
Что лучше — программировать робота вручную или офлайн?
Это зависит от задачи. Для простой операции ручное программирование может быть быстрее. Для сложных траекторий офлайн-программирование позволяет сократить время наладки и снизить риск столкновений.
Кто должен заниматься программированием?
В сложных производственных проектах оптимально привлекать инженеров по роботизации и системной интеграции. Они учитывают не только программу движения робота, но и взаимодействие с оборудованием, безопасность и технологический цикл.
Почему важен сервис после внедрения?
После запуска роботизированная система становится частью производственной линии. Если возникает программная ошибка или проблема с оборудованием, простой может остановить весь участок.
Поэтому полноценное сопровождение должно включать диагностику, техническую поддержку, программную настройку, обучение и при необходимости модернизацию.
Программное обеспечение как основа эффективной роботизации
Промышленный робот становится эффективным производственным инструментом только тогда, когда механическая часть, программное обеспечение, технологическое оборудование и системы управления работают как единый комплекс.
Для простых операций достаточно штатного программирования контроллера. При сложной обработке на первый план выходят CAD/CAM, 3D-моделирование, симуляция и офлайн-программирование. При интеграции нескольких единиц оборудования дополнительно требуется настроить обмен данными и общую логику производственного процесса.
Поэтому выбирать ПО необходимо одновременно с проектированием роботизированного комплекса. Важно учитывать не только функциональность программного продукта, но и совместимость оборудования, возможности масштабирования, удобство сопровождения и компетенции интегратора.