Интеграция роботизированных систем в существующую линию - рост производительности и качества
Модернизация действующего производства с помощью роботизированных систем позволяет увеличить производительность, повысить стабильность качества и сократить долю ручных операций. При этом предприятию не всегда требуется полностью перестраивать производственную линию. Во многих случаях робот можно интегрировать в уже существующий технологический процесс, автоматизировав отдельную операцию или связав несколько этапов в единый комплекс.
Однако такая интеграция требует инженерного подхода. Необходимо учитывать характеристики оборудования, производственный цикл, систему управления, требования к безопасности, особенности перемещения изделий и возможности дальнейшего сервисного обслуживания.
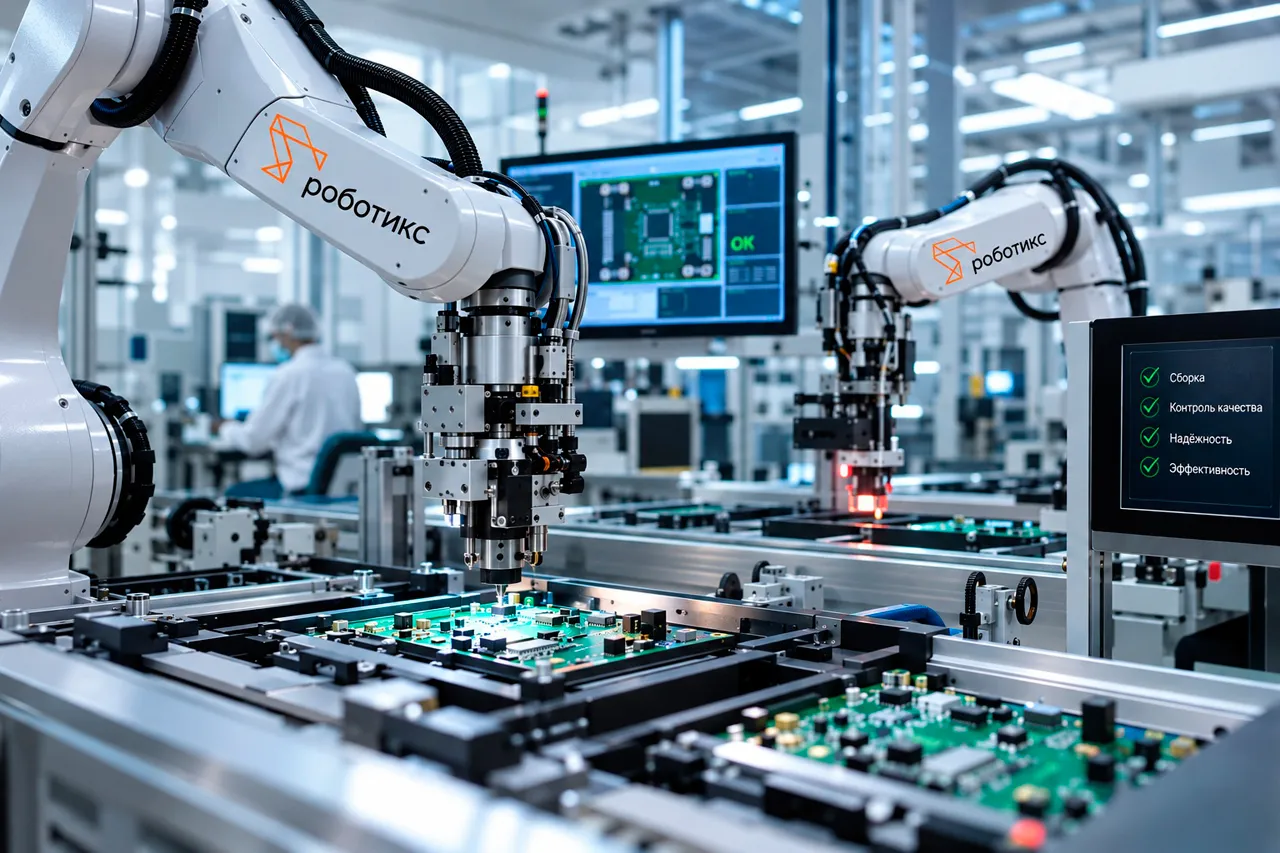
Поэтому промышленная роботизация — это не просто установка манипулятора. Это комплексный проект, в котором оборудование, программное обеспечение и существующая инфраструктура должны работать как единая система.
Комментарий ИТБ Роботикс: инженерный взгляд на задачу
ИТБ Роботикс начинает модернизацию с вашего участка. Наши инженеры снимают фактические параметры: характеристики существующего оборудования, реальный производственный цикл, логику работы системы управления, требования к безопасности, траектории и способы перемещения изделий, а также возможности дальнейшего сервисного обслуживания. Из этого мы определяем, какую именно операцию или связку этапов можно автоматизировать в рамках действующей линии и в каком месте комплекса встраивается робот. Далее проектируем стыковку с вашей инфраструктурой и ПО — так, чтобы новое оборудование работало как часть единой системы. Если участок относится к КИИ, обеспечиваем соответствие
ИТБ Роботикс проектирует комплекс под конкретную операцию и конкретную экономику. Поэтому в расчёт закладываем то, что важно именно вам: сокращение доли ручных операций, стабильный цикл, снижение брака на автоматизируемом участке и предсказуемую загрузку оборудования. Мы бесплатно считаем ROI, показываем несколько сценариев — от минимального бюджета до максимальной автоматизации — и закрываем весь цикл работ: аудит, проектирование, монтаж, пусконаладка, обучение, поддержка 24/7 по SLA 4 часа. На выходе вы получаете модернизацию по этапам, с сохранением работы линии и действующего техпроцесса — и понятную экономику.
Константин Марченков, директор департамента роботизации ИТБ Роботикс
Интеграция роботизированных систем: определение, цели и преимущества для производства
Интеграция роботизированной системы — это процесс объединения промышленного робота с технологическим оборудованием, транспортными системами, датчиками, программным обеспечением и средствами управления предприятия.
Главная задача интеграции — сделать робот частью существующего производственного процесса. Он должен не просто выполнять запрограммированное движение, а получать необходимые сигналы от оборудования, передавать информацию в систему управления и синхронно работать с другими участками линии.
Роботизация существующей линии может решать несколько задач:
- увеличение производительности;
- сокращение ручного труда;
- уменьшение количества простоев;
- повышение повторяемости операций;
- снижение влияния человеческого фактора;
- стабилизация качества;
- автоматизация тяжелых и монотонных операций;
- повышение безопасности сотрудников;
- получение данных о работе оборудования.
При этом наиболее эффективным часто оказывается поэтапное внедрение. Предприятие выбирает конкретную операцию с высоким потенциалом автоматизации, внедряет роботизированное решение, оценивает результат и затем масштабирует технологию на другие участки.
Типы промышленных роботов и их взаимодействие с линейными системами перемещения
Выбор промышленного робота зависит от характера операции. Для разных задач отличаются требования к грузоподъемности, скорости, количеству осей, рабочей зоне и точности позиционирования.
На производстве применяются:
- роботы-манипуляторы;
- четырехосевые роботы;
- шестикоординатные роботы;
- паллетайзеры;
- сварочные роботы;
- коллаборативные роботы;
- специализированные роботизированные комплексы.
Например, шестикоординатный манипулятор подходит для операций, где необходимо выполнять сложные движения и работать с несколькими направлениями позиционирования. Коллаборативные роботы могут применяться на гибких производственных участках, при сборке, упаковке и работе с небольшими сериями.
Сам робот является только одним элементом системы. Для передачи изделий между операциями используются конвейеры, роликовые и линейные системы перемещения, автоматические подающие устройства и специализированная оснастка.
Например, робот может забирать заготовку с конвейера, выполнять технологическую операцию и передавать готовую деталь на следующий участок. В такой системе необходимо синхронизировать скорость транспортировки, момент подачи изделия и движение манипулятора.
Программное обеспечение, языки программирования и интерфейсы управления
Физическая установка робота не обеспечивает автоматическую работу производственного участка. Для интеграции необходимо настроить программную логику и обмен данными между всеми компонентами системы.
Программное обеспечение отвечает за:
- управление движением робота;
- выполнение технологического алгоритма;
- взаимодействие с датчиками;
- получение сигналов от оборудования;
- управление захватами и исполнительными механизмами;
- обработку аварийных ситуаций;
- обмен данными с производственными системами;
- диагностику состояния оборудования.
В зависимости от конкретного оборудования используются специализированные языки программирования и среды разработки производителя робота. При интеграции с производственной линией дополнительно используются промышленные протоколы обмена и интерфейсы автоматизации.
На практике инженер должен обеспечить не только корректное движение робота, но и правильную последовательность всей операции. Например, робот не должен начинать захват детали, пока конвейер не передал сигнал о ее готовности, а технологическое оборудование должно получать подтверждение о завершении операции.
Принципы, этапы и методы системной интеграции оборудования
Успешная интеграция начинается задолго до монтажа робота. Сначала необходимо изучить существующий производственный процесс и определить, где именно автоматизация принесет наибольший эффект.
Типовой проект можно разделить на несколько этапов.
Предпроектный аудит
На первом этапе специалисты анализируют производственный участок: технологические операции, производительность, оборудование, количество сотрудников, длительность цикла, простои и потенциальные точки автоматизации.
Это позволяет понять, какую задачу действительно необходимо решить.
Разработка концепции
После анализа формируется концепция роботизированного комплекса. Определяется тип робота, необходимая грузоподъемность, рабочая зона, захват, системы перемещения, датчики, ограждения и программное обеспечение.
Проектирование
Разрабатывается архитектура системы и техническое задание. На этом этапе важно предусмотреть не только текущую задачу, но и возможность дальнейшего обслуживания и модернизации оборудования.
Монтаж и интеграция
Оборудование устанавливается на производственном участке и подключается к существующей инфраструктуре.
Программирование и пусконаладка
Настраивается логика работы, проверяется взаимодействие всех компонентов, выполняются тестовые циклы и устраняются выявленные проблемы.
Обучение и запуск
После завершения пусконаладки сотрудники предприятия обучаются работе с системой.
Сервисное сопровождение
После запуска начинается эксплуатационный этап. Интегратор должен иметь возможность оперативно диагностировать неисправности, выполнять обслуживание и при необходимости модернизировать систему.
Точность позиционирования, кинематика и расширение рабочей зоны
Одним из главных параметров промышленного робота является точность позиционирования. Она определяет, насколько точно манипулятор способен переместить рабочий инструмент или деталь в заданную координату.
На результат влияют:
- кинематическая схема робота;
- количество осей;
- жесткость конструкции;
- грузоподъемность;
- длина рабочего радиуса;
- характеристики привода;
- точность датчиков;
- качество калибровки;
- масса и геометрия инструмента.
Рабочая зона должна соответствовать реальному расположению оборудования и траектории движения. Если робот не может достать до нужной точки или его рабочая зона используется неэффективно, потребуется изменить компоновку ячейки либо использовать дополнительную систему перемещения.
Для расширения возможностей робота могут применяться линейные оси. Они позволяют перемещать манипулятор вдоль производственной линии и обслуживать несколько рабочих позиций.
Например, вместо установки нескольких отдельных роботов можно использовать один манипулятор на линейной оси, если характеристики производственного процесса позволяют обеспечить необходимую производительность.
Монтаж, наладка, калибровка и безопасность интегрированных комплексов
Монтаж роботизированной системы требует точного соблюдения проектных параметров. Неправильная установка основания, изменение положения оборудования или ошибки при подключении могут привести к снижению точности и нестабильной работе комплекса.
После монтажа проводится пусконаладка. Инженеры проверяют:
- корректность движения робота;
- работу датчиков;
- взаимодействие с оборудованием;
- работу систем безопасности;
- точность позиционирования;
- выполнение технологического цикла;
- аварийные сценарии;
- работу программного обеспечения.
Отдельное внимание уделяется безопасности. В зависимости от конфигурации могут использоваться защитные ограждения, световые барьеры, датчики открытия дверей, аварийные кнопки и другие средства защиты.
При использовании коллаборативных роботов дополнительно оцениваются условия совместной работы человека и машины. Например, некоторые модели оснащаются функциями обнаружения контакта и автоматической остановки, однако конкретная конфигурация системы безопасности должна определяться с учетом реальной производственной задачи.
Калибровка также является обязательной частью ввода системы в эксплуатацию. Она позволяет согласовать координатные системы робота, инструмента и производственного оборудования.
Экономическая эффективность, расчет окупаемости и примеры внедрения
Роботизация должна рассматриваться не только как технический, но и как инвестиционный проект.
Для расчета экономической эффективности учитываются:
- стоимость роботизированного комплекса;
- количество сотрудников на операции;
- производительность;
- количество смен;
- ФОТ;
- процент брака;
- продолжительность простоев;
- расходы на обслуживание;
- планируемый срок эксплуатации оборудования.
Поэтому нельзя оценивать окупаемость только по стоимости робота. Необходимо учитывать весь комплекс оборудования и изменение производственных показателей после автоматизации.
Стоимость роботизированной сварочной или паллетирующей ячейки может составлять от 3,5 до 8 млн рублей в зависимости от конфигурации и отрасли. Заявленный средний срок окупаемости по портфелю компании составляет 14 месяцев, однако фактические показатели для конкретного предприятия рассчитываются отдельно.
Пример проекта на предприятии АПК: количество операторов на участке было сокращено с восьми человек до двух роботов и одного сотрудника, режим работы изменился с 12/5 до 24/7, а простои снизились с показателя до 20% рабочего времени до менее 3%. Стоимость проекта составила 8 млн рублей, заявленная экономическая выгода за год — 9,1 млн рублей, а срок окупаемости — 10 месяцев.
При этом такие показатели нельзя автоматически переносить на другое предприятие. Окупаемость зависит от конкретной операции, режима работы, стоимости труда, объема выпуска и конфигурации роботизированного комплекса.
Поэтому мы предлагаем рассчитывать ROI на основе параметров конкретного производственного участка. Для расчета используются текущий и целевой цикл операции, плановая загрузка оборудования, ФОТ и уровень брака.
Почему сервисное сопровождение важно при интеграции роботов
Выбор интегратора не заканчивается в момент запуска роботизированной линии. На протяжении всего срока эксплуатации оборудование нуждается в диагностике, профилактическом обслуживании, ремонте и программной поддержке.
Особенно критична скорость реакции на неисправность. Если робот является частью производственной линии, его остановка может привести к простою связанных технологических операций.
Поэтому при выборе интегратора стоит заранее уточнить:
- кто будет обслуживать оборудование;
- есть ли собственные инженеры;
- как быстро специалисты реагируют на заявку;
- доступна ли удаленная диагностика;
- есть ли запасные части;
- выполняется ли профилактическое обслуживание;
- кто занимается программными неисправностями;
- можно ли модернизировать систему после запуска;
- проводится ли обучение сотрудников.
Мы делаем сервисное сопровождение одним из ключевых элементов своей модели. Компания заявляет полную техническую поддержку, профилактику, ремонт и модернизацию оборудования, дистанционный мониторинг и оптимизацию. Для локальной инженерной поддержки заявлено время реакции по SLA до четырех часов, а обучение и документация предоставляются на русском языке.
Это особенно важно для предприятий, которые не хотят самостоятельно формировать отдельную команду для обслуживания роботизированного оборудования.
Таким образом, при выборе поставщика стоит оценивать не только стоимость внедрения, но и стоимость владения системой на всем жизненном цикле.
Тренды развития и ответы на часто задаваемые вопросы по интеграции
Можно ли интегрировать робота в уже работающую производственную линию?
Да. Во многих случаях роботизированная система может быть встроена в существующий процесс без полной замены оборудования. Возможность интеграции зависит от конструкции линии, интерфейсов оборудования, требований к безопасности и технологического цикла.
Нужно ли полностью менять существующее оборудование?
Не обязательно. В рамках проекта можно автоматизировать отдельную операцию и сохранить уже работающие станки, конвейеры и другие элементы производства.
С чего начинать роботизацию?
С анализа производственного процесса. Сначала необходимо определить операцию, которую целесообразно автоматизировать, ее текущую производительность, проблемы с качеством, простои и экономические показатели.
Можно ли расширить роботизированную систему после запуска?
Да, если это предусмотрено архитектурой проекта. При проектировании стоит заранее учитывать возможность подключения дополнительного оборудования, новых операций и расширения производительности.
Кто отвечает за робота после внедрения?
Это зависит от условий проекта. Оптимальным вариантом является интегратор, который сопровождает оборудование после запуска и может выполнять техническое обслуживание, диагностику, ремонт, программную поддержку и модернизацию.
Что важнее: сам робот или интеграция?
Для конечного результата важны оба компонента, но характеристики даже самого современного робота не гарантируют эффективности без правильного проектирования и настройки всей системы.
Какие направления будут развиваться дальше?
Одними из перспективных направлений остаются коллаборативная роботизация, техническое зрение, интеллектуальные системы управления, дистанционный мониторинг, интеграция роботов с цифровыми системами предприятия и создание гибких автоматизированных участков.
Интеграция роботов как следующий этап развития производства
Интеграция роботизированной системы позволяет модернизировать действующее производство без необходимости полностью отказываться от существующей инфраструктуры. Робот может взять на себя отдельную операцию, обслуживание станка, перемещение изделий, упаковку, сварку, контроль или другие повторяющиеся процессы.
Однако результат зависит не только от выбранного оборудования. Необходимо правильно спроектировать роботизированную ячейку, обеспечить взаимодействие всех компонентов, провести пусконаладку и обучить персонал.
Не менее важен этап после запуска. Стабильность производства напрямую зависит от технического состояния оборудования, поэтому сервисное сопровождение, диагностика и оперативная инженерная поддержка должны закладываться в проект еще до его реализации.