
Промышленная робототехника: базовые технологии, типы роботов и примеры внедрения
Промышленная робототехника давно перестала быть технологией только для крупных автомобильных заводов. Роботизированные системы сегодня используются для сварки, сборки, упаковки, паллетизации, контроля качества, обслуживания станков и перемещения грузов. При этом современная роботизация — это не просто установка манипулятора вместо человека, а создание единой системы, в которой роботы, датчики, программное обеспечение и производственное оборудование работают как единый технологический комплекс.
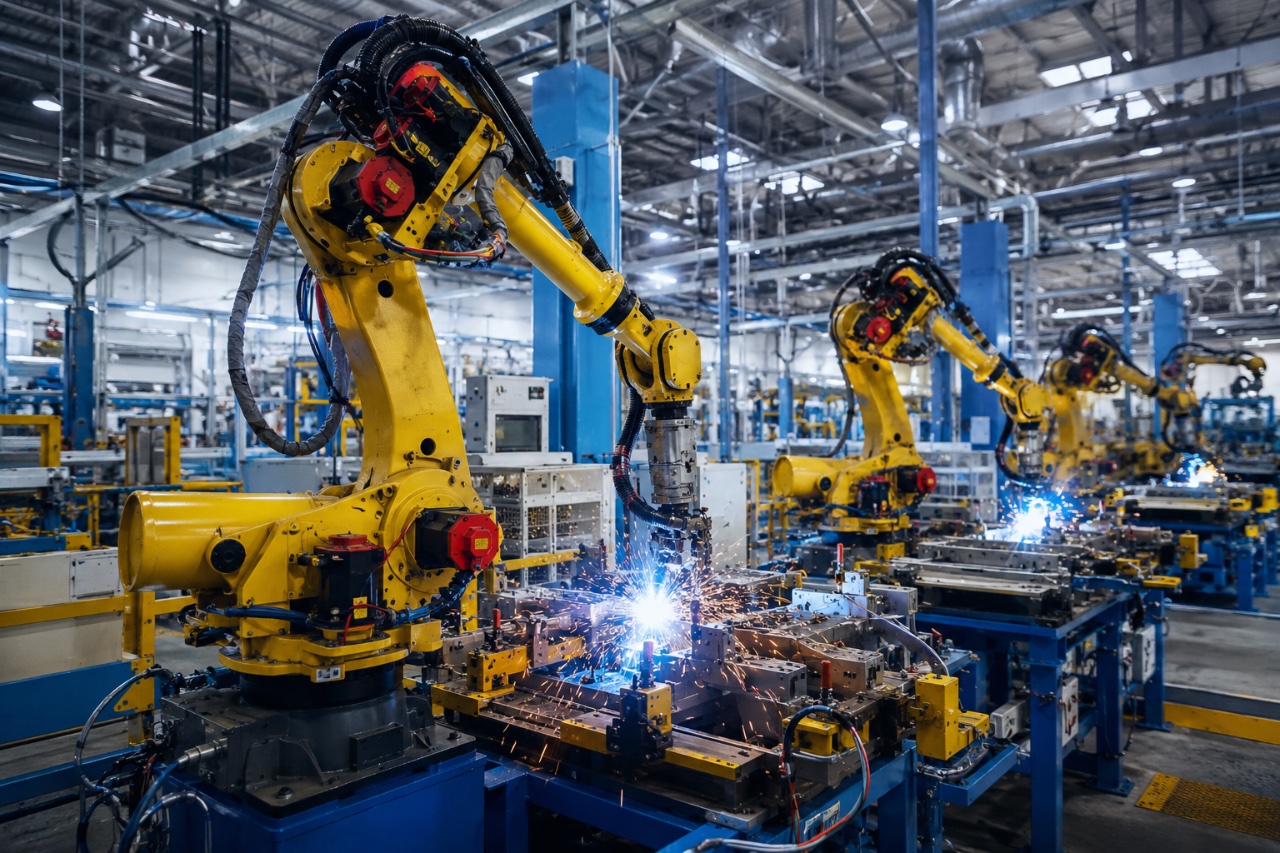
Для предприятия роботизация становится инструментом повышения производительности, стабильности качества и снижения зависимости от дефицита кадров. Особенно востребованы решения, которые можно масштабировать постепенно: автоматизировать одну операцию, проверить экономический эффект и затем расширять роботизированный участок.
Промышленные роботы, манипуляторы и другое оборудование для автоматизации производства представлены в каталоге ITB Robotics.

Что такое промышленная роботизация и зачем она нужна производству
Промышленная роботизация — это внедрение роботизированных комплексов для автоматического выполнения производственных, складских и вспомогательных операций. В состав такого комплекса может входить один робот или несколько манипуляторов, захватные устройства, конвейеры, системы машинного зрения, датчики, контроллеры и программное обеспечение.
Основная задача роботизации — передать машине повторяющиеся, физически тяжелые, монотонные или потенциально опасные операции, оставив человеку функции контроля, настройки и принятия решений.
На практике роботизация позволяет решать несколько задач:
- увеличивать производительность;
- стабилизировать качество операций;
- сокращать количество повторяющихся ручных действий;
- уменьшать влияние человеческого фактора;
- работать в несколько смен без пропорционального увеличения численности персонала;
- повышать безопасность на отдельных производственных участках;
- компенсировать дефицит квалифицированных кадров.
Для России тема роботизации особенно актуальна. Указом Президента № 309 от 7 мая 2024 года установлена цель войти к 2030 году в число 25 ведущих стран по плотности роботизации. Национальный проект «Средства производства и автоматизации» включает отдельное направление по развитию промышленной робототехники и автоматизации производства.
Правительство также связывает роботизацию с ростом производительности труда и технологической независимостью. В 2025 году было заявлено о необходимости создать условия для более активного внедрения передового оборудования и роботизированных технологий.
Государственная поддержка развивается через национальные проекты, Фонд развития промышленности и другие инструменты промышленной политики. В 2025 году, например, правительство дополнительно направляло средства на поддержку промышленных проектов и докапитализацию региональных фондов развития промышленности.
Полная классификация промышленных роботов: типы, конструкции и назначение
Промышленные роботы отличаются кинематикой, способом перемещения, приводами и назначением. Универсальной конструкции для всех производственных задач не существует.
| Критерий | Типы роботов | Особенности |
| Кинематика | Манипуляторы, SCARA, декартовы, параллельные, настольные | Определяет характер и диапазон движений |
| Привод | Электрический, пневматический, гидравлический | Влияет на скорость, усилие и точность |
| Мобильность | Стационарные, AGV, AMR | Определяет возможность перемещения между зонами |
| Взаимодействие с человеком | Промышленные, коллаборативные | Разные сценарии организации рабочего пространства |
| Назначение | Сварочные, паллетирующие, покрасочные, сборочные и др. | Определяется конкретной технологической операцией |
Роботы по кинематике
Вертикальные шарнирные манипуляторы имеют несколько вращательных осей и способны выполнять сложные пространственные движения. Шестиосевые модели особенно универсальны и применяются в сварке, сборке, обработке, паллетизации.
SCARA отличаются высокой скоростью и точностью перемещений в горизонтальной плоскости. Они востребованы в электронной промышленности и сборочных операциях.
Декартовы роботы перемещают рабочий орган по линейным координатам X, Y и Z. Их конструкция удобна для операций с прямолинейными перемещениями и заданной рабочей зоной.
Параллельные роботы, или роботы типа Delta, отличаются высокой скоростью. Они применяются преимущественно для сортировки, фасовки и перемещения легких изделий.
Настольные роботы имеют компактные размеры и используются для небольших сборочных и лабораторных операций.
По мобильности
Стационарные роботы работают в определенной производственной ячейке.
AGV перемещаются по заданным маршрутам и обычно используют заранее определенную инфраструктуру движения.
AMR способны самостоятельно выбирать маршрут с учетом окружающей обстановки. Такие мобильные платформы могут использоваться для доставки компонентов, грузов и взаимодействия с роботизированными манипуляторами.
По взаимодействию с человеком
Традиционные промышленные роботы обычно работают внутри выделенной рабочей зоны с предусмотренными защитными мерами.
Коллаборативные роботы, или коботы, предназначены для сценариев, где робот и человек могут выполнять операции в общем пространстве при соблюдении требований безопасности и корректном проектировании приложения.
По специализации
Производители выпускают специализированные роботизированные комплексы для:
- сварки;
- окраски;
- паллетизации;
- упаковки;
- сборки;
- сортировки;
- обработки материалов;
- обслуживания станков;
- контроля качества.
Специализация может определяться не только самим роботом, но и установленным инструментом, программным обеспечением и дополнительной оснасткой.
Базовые технологии и компоненты промышленной робототехники
Современный роботизированный комплекс состоит из механической, электронной и программной частей.
Механика
К основным элементам относятся оси, шарниры, редукторы, корпуса звеньев, рабочий фланец и конечный эффектор.
Редукторы преобразуют параметры вращения электродвигателя, обеспечивая необходимый крутящий момент и точность движения.
Сервоприводы
Сервопривод объединяет двигатель, систему управления и обратную связь. Он позволяет контролировать положение, скорость и другие параметры движения каждой оси.
Контроллер
Контроллер координирует работу робота и получает данные от датчиков. Он отвечает за выполнение программы, расчет траекторий и взаимодействие с периферийным оборудованием.
Датчики
В роботизированных системах применяются энкодеры, датчики положения, силы и момента, системы обнаружения объектов и камеры машинного зрения.
Именно датчики обеспечивают обратную связь: система получает информацию о фактическом состоянии оборудования и может корректировать работу.
Программное обеспечение
Робот программируется под конкретную технологическую операцию. Современные комплексы могут интегрироваться с системами ЧПУ, промышленными контроллерами, MES и ERP.
На более высоком уровне используются компьютерное зрение и алгоритмы искусственного интеллекта. Они позволяют распознавать объекты, определять их положение, контролировать качество и адаптировать работу системы к изменениям.
Основные сферы применения и отраслевые задачи
Промышленные роботы используются практически во всех отраслях, где присутствуют повторяемые физические операции.
Автомобилестроение и машиностроение. Роботы выполняют сварку, окраску, сборку, обработку деталей и обслуживание оборудования.
Электроника и микроэлектроника. Здесь особенно важны точность и повторяемость. Роботы устанавливают компоненты, перемещают изделия, выполняют сборочные операции и контроль.
Пищевая промышленность. Манипуляторы используются для упаковки, сортировки, укладки продукции и паллетизации.
Сельское хозяйство. Роботизированные системы применяются для сортировки, упаковки, обработки продукции и отдельных операций в тепличных комплексах.
Логистика. AGV и AMR транспортируют грузы, а манипуляторы выполняют сортировку, комплектацию, упаковку и паллетизацию.
Обработка металлов. Роботы могут загружать и разгружать станки с ЧПУ, выполнять сварку, шлифовку и другие операции.
Контроль качества. Сочетание манипулятора и машинного зрения позволяет автоматизировать визуальный контроль и измерительные операции.
Этапы внедрения роботизации: от ТЗ до полноценной интеграции
Успешная роботизация начинается не с покупки робота, а с анализа производственной операции.
1. Аудит задачи
Определяются текущая производительность, цикл операции, количество работников, требования к качеству, размеры и масса изделий.
2. Подготовка технического задания
Фиксируются требования к роботу, рабочей зоне, грузоподъемности, скорости, точности, захвату, безопасности и взаимодействию с другим оборудованием.
3. Выбор оборудования
Подбираются робот, инструмент, датчики, контроллеры, конвейеры и другие компоненты.
4. Пилотный проект
PoC позволяет проверить технологическую концепцию на реальной детали или производственном процессе. На этом этапе выявляются ограничения, которые невозможно увидеть только по техническому заданию.
5. Тестирование
Проверяются производительность, точность, надежность, безопасность и стабильность работы.
6. Обучение персонала
Сотрудники должны понимать принципы работы комплекса, правила безопасности, порядок переналадки и действия при нештатных ситуациях.
7. Интеграция
Робот подключается к линии, станкам, конвейерам, системам управления и информационной инфраструктуре предприятия.
8. Мониторинг и масштабирование
После запуска оцениваются фактические показатели. Если роботизация дает ожидаемый эффект, аналогичный подход можно распространить на другие операции.
На сложных проектах системный интегратор играет важную роль: он объединяет оборудование разных производителей в единый технологический комплекс и отвечает за его согласованную работу.
Экономическая эффективность: расчет окупаемости и ключевые KPI
Роботизация должна оцениваться не по количеству установленных роботов, а по экономическому результату.
Основные показатели:
- производительность за смену;
- время производственного цикла;
- стоимость операции;
- количество брака;
- простои оборудования;
- количество задействованных сотрудников;
- коэффициент загрузки роботизированной системы;
- срок окупаемости проекта.
Упрощенно срок окупаемости можно определить как отношение первоначальных инвестиций к ежегодному экономическому эффекту.
Однако расчет должен учитывать не только фонд оплаты труда. Экономический эффект может возникать за счет увеличения выпуска, сокращения брака, уменьшения простоев и более эффективного использования оборудования.
При этом роботизация нужна далеко не всегда. Если операция выполняется редко, продукция постоянно меняется, объем производства невелик или стоимость автоматизации значительно превышает потенциальную экономию, проект может не окупиться.
Поэтому перед внедрением необходимо сравнить несколько сценариев: сохранение ручного труда, частичная автоматизация и полная роботизация.
Реальные кейсы внедрения и примеры из практики
Показательный пример промышленной роботизации — Тихвинский вагоностроительный завод.
В 2013 году для предприятия был реализован роботизированный комплекс для сварки под флюсом продольных швов хребтовых балок грузовых вагонов. Заявленная производительность комплекса составила шесть изделий за смену.
В дальнейшем на предприятии роботизировали и другие сварочные процессы. В 2020 году на заготовительном производстве ТВСЗ был запущен роботизированный комплекс для дуговой сварки промежуточных балок кузова полувагона. Сообщалось, что решение должно обеспечить стабильное качество сварных швов и снизить влияние человеческого фактора.
Еще один сценарий — интеграция робота со станком ЧПУ. Манипулятор может автоматически загружать заготовку, передавать ее в станок, извлекать обработанную деталь и передавать ее на следующую операцию. Человек в этом случае контролирует систему, выполняет настройку и занимается обслуживанием.
Такой подход особенно эффективен там, где станок простаивает во время ручной загрузки и выгрузки или оператор вынужден постоянно повторять одну и ту же последовательность действий.
Тренды, перспективы и будущее промышленной робототехники
Следующий этап развития промышленной робототехники связан с объединением роботов с искусственным интеллектом, машинным зрением и цифровыми системами управления.
Машинное зрение позволяет роботам работать не только с объектами, положение которых заранее известно, но и распознавать детали в изменяющемся окружении. Это особенно важно для сортировки, контроля качества и гибкой сборки.
ИИ и машинное обучение постепенно используются для анализа данных, оптимизации процессов и повышения адаптивности роботизированных комплексов. В перспективе робот сможет быстрее перестраиваться при изменении ассортимента и производственных условий.
Еще один тренд — мобильная робототехника. Связка AMR и манипулятора объединяет транспортировку и выполнение физической операции. Такая система может самостоятельно перемещаться между рабочими зонами и взаимодействовать с оборудованием.
Для России развитие роботизации становится отдельным направлением промышленной политики. В 2025 году первый заместитель председателя правительства Денис Мантуров говорил о необходимости внедрить до 2030 года около 80 тысяч промышленных роботов, причем с интеграцией ИИ, машинного обучения и сенсорных технологий.
По данным исследования, опубликованного Центром развития базовых отраслей промышленности в июне 2026 года, российский рынок промышленной робототехники оценивается примерно в 78 млрд рублей и при ускоренном сценарии может вырасти до 630 млрд рублей к 2030 году.
Таким образом, промышленная робототехника движется от отдельных автоматизированных операций к комплексным системам, объединяющим механику, сенсорику, программное обеспечение и искусственный интеллект. Для бизнеса ключевым становится не сам факт установки робота, а способность технологии решить конкретную производственную задачу с измеримым экономическим результатом.
