
Механическая рука-манипулятор: устройство, виды и возможности для производства
Механическая рука-манипулятор — один из основных элементов современной промышленной робототехники. Она позволяет автоматизировать перемещение деталей, сборку, упаковку, сварку, паллетизацию и множество других операций. В отличие от универсального представления о роботе как о самостоятельной машине, манипулятор прежде всего является исполнительным механизмом: он получает команды от контроллера и перемещает рабочий инструмент по заданной траектории. Конструкция, количество осей, тип привода и установленный захват определяют, какие задачи сможет выполнять конкретная роботизированная система.
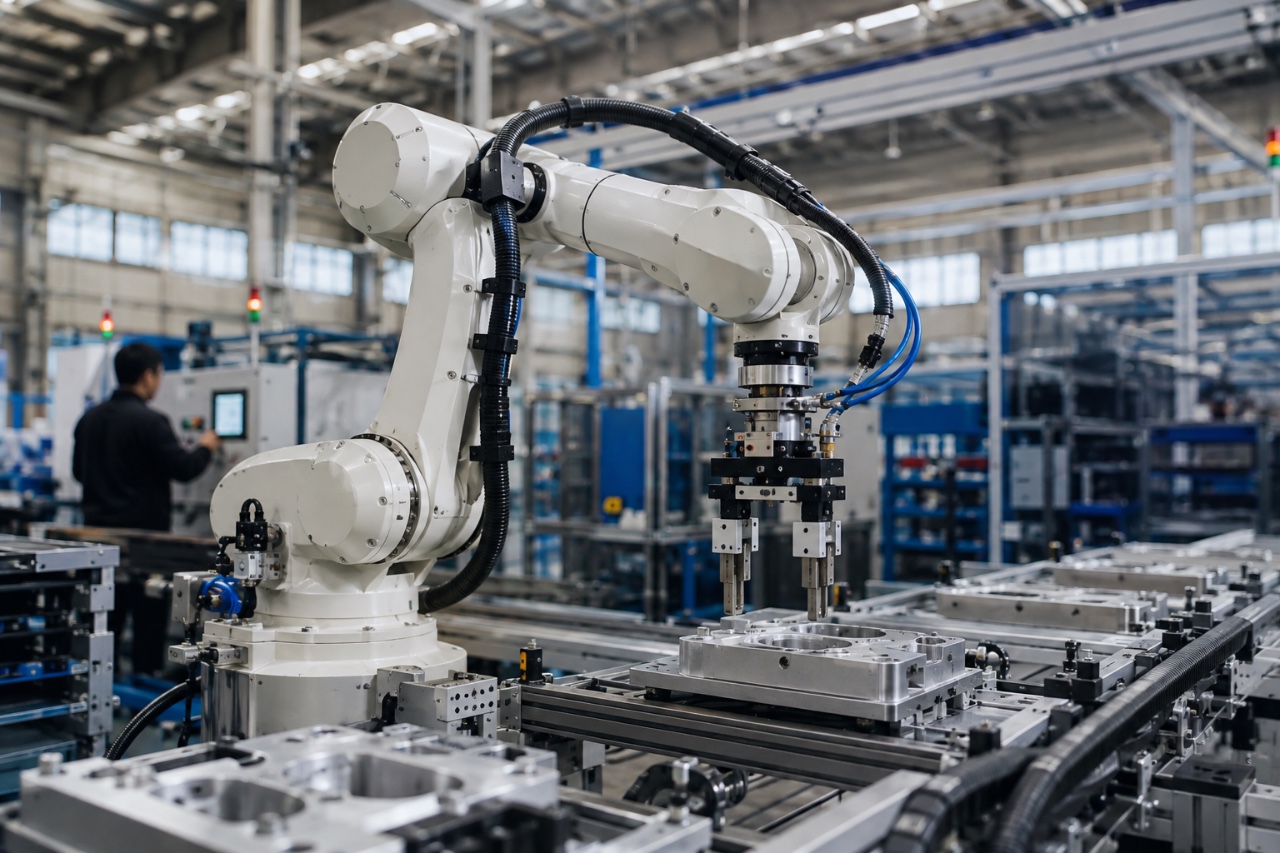
Подобрать промышленный робот-манипулятор для автоматизации производственных и логистических операций можно в каталоге ITB Robotics.

Что такое механическая рука-манипулятор и как она работает
Роботизированная механическая рука представляет собой систему последовательно соединенных звеньев и шарниров, которые позволяют перемещать рабочий инструмент в пространстве. В промышленности такие устройства обычно называют роботами-манипуляторами или промышленными роботами.
Каждое подвижное соединение добавляет системе степень свободы. Чем больше степеней свободы, тем больше вариантов движения и тем сложнее траектории может выполнять манипулятор. Например, трехосевая конструкция способна перемещать рабочий орган по основным направлениям, а шестиосевая позволяет дополнительно изменять его ориентацию.
Работа происходит по следующему принципу: оператор или программное обеспечение задает роботу последовательность действий, контроллер рассчитывает необходимые движения, приводы перемещают звенья, а датчики передают информацию об их фактическом положении и состоянии обратно в систему управления.
Здесь важна кинематика — раздел робототехники, который описывает положение и движение звеньев манипулятора. Прямая кинематика позволяет определить положение рабочего инструмента по известным углам или координатам осей. Обратная кинематика решает обратную задачу: рассчитывает, как должны переместиться отдельные сочленения, чтобы захват оказался в заданной точке.
Именно благодаря системе кинематических расчетов робот может перемещать инструмент не хаотично, а по точно заданной траектории.
От других типов роботов манипулятор отличается прежде всего своей функцией. Он предназначен для выполнения физических операций рабочим органом. При этом сам манипулятор может быть частью более крупной роботизированной системы, включающей конвейеры, камеры машинного зрения, датчики, системы позиционирования и промышленное оборудование.
Устройство роботизированной руки: кинематика и основные узлы
Конструкция промышленного манипулятора состоит из нескольких взаимосвязанных узлов. Их конкретное исполнение зависит от типа робота и производственной задачи.
Основание
Основание фиксирует манипулятор на полу, стене, потолочной конструкции или другом элементе производственной инфраструктуры. В некоторых системах робот устанавливается на мобильную платформу и может перемещаться между рабочими зонами.
Оси и шарниры
Основными элементами кинематической схемы являются оси вращения. В распространенной шестиосевой антропоморфной конструкции они обозначаются J1, J2, J3, J4, J5 и J6.
J1 обычно отвечает за поворот основания вокруг вертикальной оси. J2 и J3 обеспечивают основное перемещение руки вперед, назад и вверх-вниз. Последующие оси формируют движения запястья и позволяют изменять ориентацию инструмента.
Конкретное назначение каждой оси зависит от кинематической схемы робота.
Редукторы
Электродвигатели обычно работают на высоких оборотах, поэтому между приводом и механическим звеном применяются редукторы. Они уменьшают скорость вращения и увеличивают крутящий момент.
От характеристик редуктора зависят точность позиционирования, плавность движения, допустимая нагрузка и долговечность механизма.
Приводы
В промышленной робототехнике используются разные типы приводов.
Электрические приводы наиболее распространены благодаря точному управлению скоростью и положением, компактности и возможности интеграции с цифровыми системами управления.
Пневматические приводы применяются там, где необходимы простые и быстрые движения, например в отдельных механизмах захвата и вспомогательной автоматике.
Гидравлические приводы способны развивать значительные усилия и используются в тяжелых промышленных системах, где требуется высокая мощность.
Запястье и рабочий фланец
Последняя часть манипулятора отвечает за ориентацию рабочего инструмента. На фланец устанавливается конечный эффектор — захват, сварочная горелка, вакуумная система, отвертка, камера или другое оборудование.
Контроллер и датчики
Контроллер является «центром управления» роботизированной системы. Он получает программу, рассчитывает движения, управляет приводами и обрабатывает информацию от датчиков.
Датчики положения и скорости позволяют контролировать состояние каждой оси. Дополнительно могут использоваться датчики силы и момента, системы машинного зрения, энкодеры и другие средства обратной связи.
Благодаря обратной связи робот способен корректировать движение и контролировать выполнение заданной операции.
Классификация промышленных манипуляторов: типы конструкций и приводов
Манипуляторы классифицируют по нескольким параметрам: кинематической схеме, способу установки и типу привода.
Декартовы манипуляторы
Декартова конструкция перемещает рабочий орган по линейным координатам X, Y и Z. Такая схема отличается понятной геометрией и высокой точностью.
Она используется, например, в станочной автоматизации, системах перемещения и операциях, где требуется движение по прямоугольной рабочей зоне.
Цилиндрические манипуляторы
В такой конструкции сочетаются вращательное и линейные движения, а рабочая зона формируется вокруг вертикальной оси.
Цилиндрическая схема может использоваться для обслуживания оборудования и перемещения деталей.
Сферические манипуляторы
Рабочая зона сферического манипулятора формируется за счет вращательных и поступательных движений, позволяющих работать в пространстве вокруг основания.
Антропоморфные роботы
Антропоморфная, или шарнирная, конструкция напоминает по кинематике человеческую руку. Несколько вращательных осей позволяют выполнять сложные пространственные движения.
Шестиосевые роботы этого типа широко применяются для сварки, сборки, обработки деталей, паллетизации и других задач.
SCARA
SCARA-роботы имеют специализированную кинематическую схему, которая обеспечивает быстрые движения в горизонтальной плоскости и точное позиционирование.
Их часто используют для сборки, сортировки, установки компонентов и операций с небольшими деталями.
По способу установки
Манипуляторы могут быть:
- напольными;
- настенными;
- потолочными или подвесными;
- установленными на мобильных платформах.
Выбор расположения зависит от доступного пространства, рабочей зоны и особенностей технологической линии.
По типу привода
По приводу манипуляторы подразделяются на электрические, пневматические и гидравлические. В современных промышленных роботах основным вариантом являются электрические приводы, поскольку они позволяют точно контролировать положение и движение каждой оси.
Виды захватных устройств: конечные эффекторы
Манипулятор сам по себе не выполняет полезную операцию без рабочего инструмента. На конце руки устанавливается конечный эффектор, который непосредственно взаимодействует с деталью или производственным процессом.
Механические захваты
Механические губки фиксируют объект за счет механического усилия. Они подходят для деталей различной формы и широко используются при сборке, сортировке и перемещении.
Вакуумные захваты
Вакуумные присоски удерживают груз за счет разницы давления. Они удобны для работы с листовыми материалами, коробками, стеклом и другими изделиями с подходящей поверхностью.
Магнитные захваты
Магнитные системы применяются для перемещения ферромагнитных металлических деталей. Их преимущество — возможность быстро захватывать и отпускать заготовки без сложной механической фиксации.
Пневматические и сервоприводные захваты
Пневматические модели отличаются простотой и высокой скоростью срабатывания. Сервоприводные захваты позволяют более точно контролировать положение и усилие губок.
Выбор захвата зависит от характеристик груза. Для коробов и упаковки часто применяются вакуумные системы, для металлических заготовок — магнитные или механические, для лотков и деталей сложной формы — специализированные многопозиционные захваты.
Один робот может работать с несколькими инструментами, если производственная система предусматривает их автоматическую или ручную смену.
Основные сферы применения в производстве и логистике
Роботизированные манипуляторы используются там, где необходимо многократно выполнять физическую операцию с заданными параметрами.
Паллетизация. Робот укладывает коробки, мешки, лотки и другие грузы на паллету по заданной схеме.
Упаковка. Манипулятор перемещает продукцию, формирует комплекты, укладывает изделия в коробки и выполняет вспомогательные операции упаковочного процесса.
Сварка и пайка. На фланец устанавливается соответствующий инструмент, после чего робот выполняет движение по запрограммированной траектории.
Сборка. Робот может устанавливать компоненты, подавать детали, закручивать крепеж, запрессовывать элементы и выполнять другие повторяющиеся операции.
Погрузка и разгрузка оборудования. Манипулятор загружает заготовки в станок и извлекает обработанные детали, снижая необходимость постоянного ручного обслуживания.
Контроль качества. С установленной камерой или измерительным инструментом робот может перемещать систему контроля относительно изделия и выполнять повторяемую процедуру проверки.
Работа в опасных средах. Манипуляторы позволяют выполнять операции в условиях высокой температуры, воздействия химических веществ, загрязнения или других факторов, которые требуют ограничения присутствия человека.
Ключевые критерии выбора манипулятора для бизнеса
Выбор робота начинается не с конкретной модели, а с анализа производственной операции.
Грузоподъемность
Необходимо учитывать массу не только самой детали, но и захвата или другого инструмента. Также важны положение груза относительно фланца и возникающие при движении моменты.
Количество осей
Три оси подходят для относительно простых перемещений. Четыре и пять осей расширяют возможности позиционирования. Шестиосевые модели позволяют свободно ориентировать инструмент в пространстве и подходят для сложных траекторий.
Рабочая зона
Робот должен иметь достаточный радиус действия для обслуживания всех необходимых точек. При этом учитывается расположение конвейеров, станков, ограждений и других элементов линии.
Скорость и точность
Для каждой операции важен баланс между скоростью и точностью. При упаковке и паллетизации приоритетом может быть производительность, а при сборке или обработке деталей — точность позиционирования и повторяемость.
Степень защиты IP
Для производства с пылью, влагой, маслами или другими воздействиями необходимо оценивать степень защиты корпуса и отдельных компонентов по IP. Требования определяются условиями конкретного участка.
Совместимость с программным обеспечением
При интеграции робота необходимо учитывать совместимость с промышленными контроллерами, системами управления производством, оборудованием линии и, при необходимости, WMS. Важны поддерживаемые протоколы обмена данными и возможности программирования.
Безопасность
Если рядом с роботом работают люди, необходимо оценить весь сценарий взаимодействия: скорость движения, характеристики инструмента, возможные зоны защемления, массу груза и другие факторы. Для коллаборативных приложений требования к безопасности определяются не только моделью робота, но всей роботизированной системой.
Этапы внедрения
Практически внедрение роботизированного манипулятора начинается с аудита производства. Определяется операция, рассчитывается производительность и выбирается конфигурация.
Следующий этап — проектирование решения: робот, захват, оснастка, датчики, системы безопасности и интеграция с оборудованием.
После этого выполняются программирование, настройка, тестирование и обучение персонала. Перед полноценным запуском проверяется работа системы в реальных производственных сценариях.
Преимущества внедрения, окупаемость и перспективы технологии
Главный экономический эффект от роботизации связан с автоматизацией повторяющихся операций. Манипулятор способен выполнять одинаковые действия в течение длительного времени, сохраняя заданную последовательность и параметры процесса.
Это позволяет снизить объем ручного труда на отдельных операциях, уменьшить количество ошибок, повысить стабильность производственного цикла и перераспределить сотрудников на задачи, где требуется контроль и принятие решений.
Окупаемость рассчитывают для конкретного проекта. В расчет включают стоимость робота и оснастки, интеграцию, программирование, обучение, обслуживание, а также экономический эффект от увеличения производительности и снижения затрат.
Важным преимуществом роботизированных систем является масштабируемость. После успешной автоматизации одной операции аналогичный подход можно использовать на других участках производства.
Перспективным направлением остается интеграция манипуляторов с машинным зрением. Камеры позволяют определять положение объектов, распознавать детали, контролировать качество и корректировать действия робота.
Еще одно направление — использование искусственного интеллекта. Алгоритмы машинного обучения могут применяться для распознавания объектов, оптимизации траекторий и адаптации роботизированных систем к изменяющимся условиям.
Развиваются и мобильные роботизированные комплексы, в которых манипулятор устанавливается на автономную платформу. Такая комбинация позволяет перемещать рабочий орган между несколькими зонами производства или склада.
Механическая рука-манипулятор постепенно превращается из отдельного автоматизированного механизма в элемент единой цифровой производственной системы. Ее возможности определяются не только количеством осей или грузоподъемностью, но и тем, насколько грамотно робот объединен с захватом, датчиками, программным обеспечением и остальным оборудованием. Поэтому эффективная роботизация начинается с анализа конкретной операции и заканчивается созданием системы, которая стабильно решает производственную задачу.
