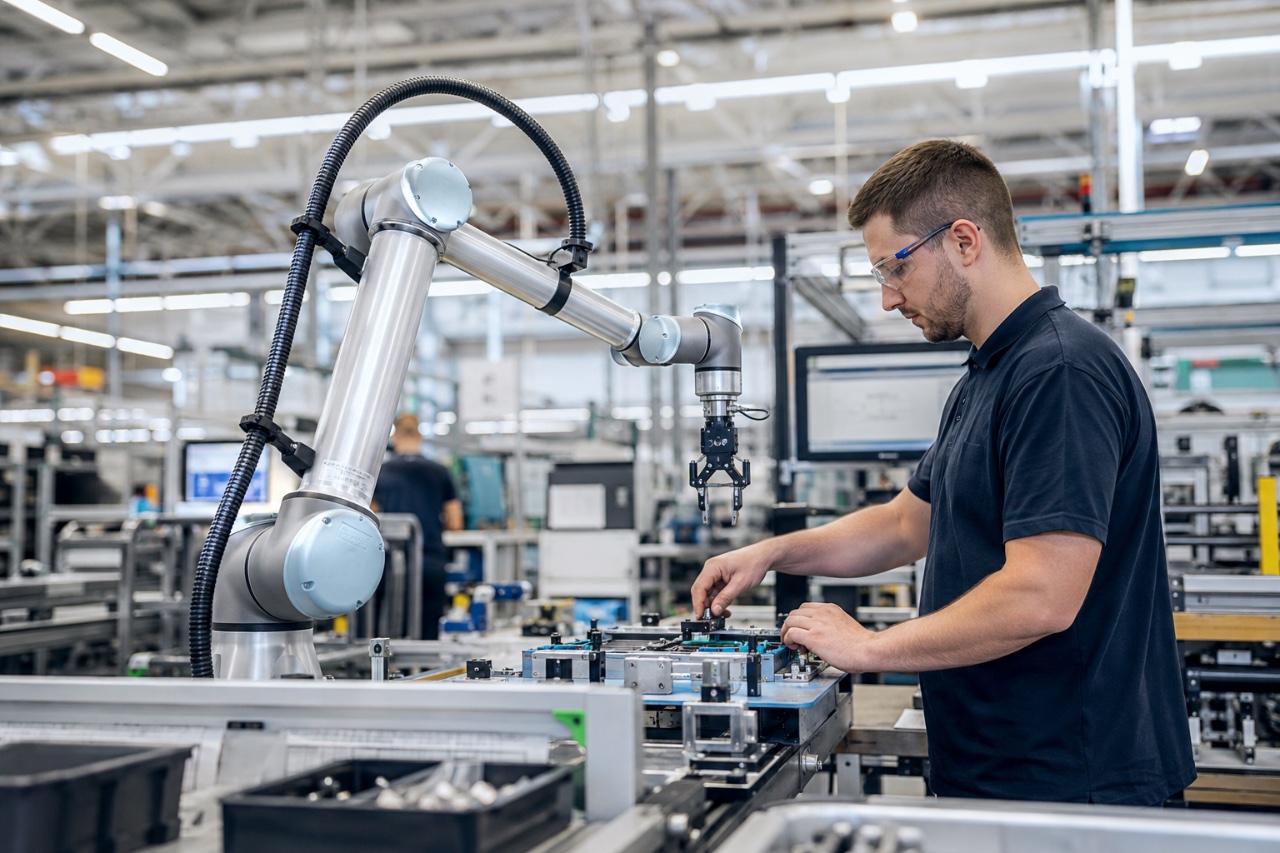
Коллаборативный робот: принцип работы и безопасное взаимодействие с человеком
1 сентября 2026
Еще недавно промышленный робот ассоциировался с отдельной зоной производства, металлическим ограждением и строгим запретом для человека находиться рядом во время работы манипулятора. Коллаборативная робототехника меняет этот подход: робот и оператор могут работать в одном пространстве, распределяя между собой задачи. Человек берет на себя операции, требующие гибкости, контроля и принятия решений, а робот — повторяющиеся, монотонные или физически нагруженные действия. При этом безопасность обеспечивается не самим фактом использования «кобота», а правильно спроектированной роботизированной системой, оценкой рисков и применением соответствующих защитных функций.
Коллаборативные роботы (коботы): определение и философия
Коллаборативный робот, или кобот, — это роботизированная система, рассчитанная на взаимодействие человека и машины в общем рабочем пространстве. Важный нюанс: термин «коллаборативный» относится не только к конструкции манипулятора, но и ко всему применению робота — его инструменту, программированию, скорости, рабочей зоне и мерам безопасности. Именно поэтому один и тот же робот в разных производственных сценариях может потребовать совершенно разных способов защиты.
Философия коботов строится не на полной замене человека, а на разделении функций. Робот берет на себя стабильную и повторяемую часть процесса, тогда как оператор сохраняет контроль над операциями, где важны зрение, тактильное восприятие, нестандартные решения или ручная корректировка.
Такой подход особенно востребован там, где классическая промышленная автоматизация оказывается слишком сложной или дорогой. Если производство выпускает небольшие партии разных изделий, ассортимент регулярно меняется, а оборудование приходится перенастраивать, гибкость кобота становится одним из его главных преимуществ.
Развитие коллаборативной робототехники стало частью более широкого перехода промышленности к гибкой автоматизации. Роботы постепенно перемещаются из полностью изолированных производственных ячеек в процессы, где автоматизация должна адаптироваться к человеку, продукции и изменяющимся условиям производства.
Что означает «коллаборативный»
Коллаборативность не означает, что робот абсолютно безопасен при любых обстоятельствах. Безопасность зависит от конкретного приложения. Например, даже сравнительно небольшой робот может представлять опасность, если на его конце установлен острый, горячий или тяжелый инструмент.
Поэтому при проектировании роботизированного участка оценивают не только характеристики манипулятора, но и весь комплекс: рабочий инструмент, детали, скорость движения, траектории, возможные точки защемления, окружающее оборудование и сценарии взаимодействия с оператором.
Если вы подбираете решение для автоматизации производства, прямо сейчас в нашем каталоге представлена актуальная модель коллаборативного робота.
Ключевые отличия коботов от традиционных промышленных роботов
Главное отличие кобота от классического промышленного робота заключается не просто в размере или внешнем виде. Кобот создается с учетом сценариев взаимодействия с человеком и оснащается средствами контроля, которые позволяют реализовать соответствующие безопасные режимы работы.
При этом традиционные промышленные роботы по-прежнему незаменимы там, где требуется высокая скорость, большая грузоподъемность и работа с тяжелыми или опасными процессами. Поэтому правильнее говорить не о том, что коботы «лучше» обычных роботов, а о разных областях применения.
Критерий
Кобот
Традиционный промышленный робот
Работа рядом с человеком
Возможна при выполнении требований безопасности
Обычно рабочая зона отделяется
Гибкость
Высокая, удобно менять задачи
Чаще ориентирован на стабильный процесс
Переналадка
Как правило, проще
Может требовать участия специалистов
Габариты
Часто компактные
Могут занимать значительное пространство
Интеграция
Подходит для небольших и средних автоматизированных участков
Особенно эффективен в комплексных линиях
Производительность
Оптимальна для многих повторяющихся операций
Высокая, особенно в массовом производстве
Грузоподъемность
Обычно ограничена классом конкретной модели
Может быть значительно выше
Еще одна особенность коботов — возможность относительно быстро изменить программу под новую задачу. Это особенно важно для предприятий, где одна производственная линия используется для нескольких типов изделий.
При этом стоимость проекта нельзя оценивать только по цене самого манипулятора. В расчет необходимо включать оснастку, систему управления, захваты, датчики, интеграцию, пусконаладку, обучение персонала и меры безопасности.
Устройство и принцип работы коллаборативного робота
Типичный кобот представляет собой многозвенный роботизированный манипулятор с несколькими степенями свободы. В его состав входят приводы, редукторы, датчики положения, система управления и элементы безопасности.
На конце манипулятора устанавливается конечный эффектор — устройство, непосредственно выполняющее технологическую операцию. Это может быть вакуумный захват, механический захват, сварочный инструмент, отвертка, шлифовальная насадка, камера контроля качества или другая специализированная оснастка.
От выбора эффектора во многом зависит реальная функциональность роботизированной системы.
Датчики и контроль движения
Для совместной работы с человеком особенно важны системы контроля движения и силы. В зависимости от конкретной модели и конфигурации могут использоваться датчики момента и силы, контроль положения и скорости, а также внешние системы обнаружения присутствия человека.
Система управления постоянно сопоставляет заданную траекторию с фактическим положением манипулятора. При изменении условий она может скорректировать движение или превести робота в безопасное состояние.
Условно принцип работы можно представить так:
задача → программа движения → выполнение операции → контроль положения и параметров → реакция на изменение условий.
Например, при операции сборки человек может устанавливать детали и выполнять визуальный контроль, а кобот — подавать компоненты, удерживать заготовку или выполнять завинчивание. В результате оператор не тратит время на монотонные повторения, но сохраняет участие в процессе.
Почему важен инструмент на конце робота
Даже если сам манипулятор соответствует требованиям к коллаборативной работе, это еще не означает автоматической безопасности всей системы.
Представим кобот с мягкими ограничениями движения, на который установлен тяжелый металлический инструмент. При столкновении опасность будет определяться уже не только характеристиками самого робота, но и массой, формой, скоростью и кинетической энергией инструмента и обрабатываемой детали.
Поэтому безопасность рассматривается на уровне всего роботизированного приложения.
Четыре принципа безопасного взаимодействия с человеком
Международная практика коллаборативной робототехники предусматривает четыре основных подхода к организации безопасного взаимодействия: контролируемая остановка, ручное управление, мониторинг скорости и расстояния, а также ограничение мощности и силы. Эти методы описаны в ISO/TS 15066, которая дополняет требования ISO 10218.
Контролируемая остановка Если человек входит в определенную рабочую зону или возникает другое предусмотренное событие, робот переводится в безопасное состояние и прекращает движение. После выхода человека из опасной зоны работа может быть возобновлена в соответствии с логикой системы. Такой подход особенно удобен для процессов, где оператору периодически необходимо заходить в рабочую область для загрузки деталей, контроля продукции или выполнения ручной операции.
Ручное управление В некоторых сценариях человек может непосредственно задавать роботу траекторию или перемещать манипулятор вручную. Это позволяет быстро обучать робота определенным движениям или корректировать его положение без сложного программирования. Подобный подход особенно полезен при настройке оборудования и работе с небольшими сериями продукции.
Контроль скорости и расстояния Система отслеживает положение человека относительно робота и в зависимости от расстояния изменяет режим работы. Чем ближе человек подходит к рабочей зоне, тем жестче могут становиться ограничения на скорость или движение робота. Если человек входит в определенную область, робот может остановиться. Для реализации такого сценария применяются соответствующие средства обнаружения и системы безопасности.
Ограничение мощности и силы Еще один подход заключается в ограничении силы и мощности движения робота таким образом, чтобы предусмотренный контакт не приводил к недопустимому риску. Именно этот принцип чаще всего ассоциируется с внешней «мягкостью» коботов, однако полагаться только на нее нельзя. Даже ограниченный по усилию робот может стать опасным из-за используемого инструмента, обрабатываемой детали или особенностей конкретной технологической операции. Поэтому для каждой системы проводится оценка рисков.
Какие стандарты учитывают при проектировании
В 2025 году была опубликована новая редакция ISO 10218-1:2025, устанавливающая требования безопасности для промышленных роботов. Отдельно ISO 10218-2:2025 охватывает интеграцию роботов в приложения и роботизированные ячейки. ISO/TS 15066:2016 остается действующей технической спецификацией для требований к коллаборативным роботизированным системам и дополняет положения ISO 10218.
Таким образом, безопасность кобота — это не характеристика, которую можно определить только по паспорту робота. Необходимо оценивать весь производственный процесс.
Преимущества использования коботов на производстве
Одно из главных преимуществ коботов — возможность автоматизировать отдельные операции без полной перестройки производства.
Снижение физической нагрузки
Кобот может выполнять повторяющиеся движения, переносить детали, удерживать заготовки и выполнять другие монотонные операции. Человек при этом контролирует процесс и занимается задачами, где требуется больше внимания и гибкости.
Быстрая перенастройка
Если производство выпускает разные изделия, робот можно перепрограммировать под новую операцию, заменить инструмент или скорректировать траекторию.
Это делает коботы привлекательными для мелко- и среднесерийного производства.
Возможность интеграции в существующие процессы
Компактный манипулятор можно установить непосредственно рядом с уже работающим оборудованием. Не всегда требуется строить отдельную роботизированную линию.
Например, кобот может обслуживать станок, загружая и выгружая детали, пока оператор контролирует несколько рабочих мест.
Повышение стабильности операций
Робот способен многократно повторять одну и ту же последовательность движений с заданными параметрами. Это помогает снизить влияние человеческого фактора в тех операциях, где стабильность особенно важна.
При этом человек не исключается из процесса полностью: он может контролировать качество, принимать решения при нестандартных ситуациях и выполнять операции, которые пока нецелесообразно автоматизировать.
Основные сферы применения и типовые задачи
Коботы применяются в самых разных производственных процессах. Наиболее распространенные задачи связаны с повторяющимися операциями, где не требуется экстремальная скорость или грузоподъемность.
Сборка
Робот может устанавливать компоненты, подавать детали, удерживать элементы конструкции, выполнять завинчивание и другие операции.
Сварка и пайка
При оснащении соответствующим инструментом кобот способен выполнять сварочные или паяльные операции. Это позволяет стабилизировать траекторию и параметры процесса.
Однако при работе со сваркой возникают дополнительные риски — тепловое воздействие, излучение, дым и другие опасные факторы. Поэтому требования к безопасности определяются не только роботизированной частью системы.
Упаковка и паллетирование
Коботы могут сортировать изделия, укладывать продукцию в коробки, перемещать упаковки и выполнять операции комплектации.
Контроль качества
На манипулятор устанавливается камера или другой измерительный инструмент. Робот перемещает его относительно изделия, обеспечивая повторяемую процедуру контроля.
Логистика и обслуживание оборудования
Кобот может загружать и разгружать станки, перемещать компоненты между технологическими операциями или подавать заготовки оператору.
Медицина и лабораторные процессы
Роботизированные манипуляторы применяются и за пределами классического производства — например, в лабораторных процессах, где требуется высокая повторяемость операций. При этом конкретные требования к безопасности и применимости зависят от отрасли и типа оборудования.
Как выбрать кобота: критерии и критерии оценки
Покупать кобота только по грузоподъемности или цене — одна из наиболее распространенных ошибок. Сначала необходимо определить технологическую задачу.
Описать операцию Нужно ответить на несколько вопросов:
Что именно должен делать робот
Какой вес имеет деталь
Какие размеры у рабочей зоны
Сколько циклов необходимо выполнять
Насколько часто меняется продукция
Требуется ли взаимодействие с оператором
Какой инструмент понадобится
Какая точность необходима
Чем точнее сформулирована задача, тем проще подобрать подходящую конфигурацию.
Определить грузоподъёмность и радиус действия Грузоподъёмность должна учитывать не только массу детали, но и массу самого захвата или инструмента. Не менее важен радиус действия: робот должен уверенно доставать до всех необходимых точек без выхода за рабочий диапазон.
Оценить требования к безопасности Если робот должен работать непосредственно рядом с человеком, необходимо заранее определить возможные сценарии взаимодействия. Важно учитывать не только движение манипулятора, но и характеристики инструмента, детали, станка и окружающей среды.
Провести пилотный проект Для предприятия зачастую разумнее начать не с полной автоматизации, а с одной конкретной операции. Пилот позволяет проверить: Что именно должен делать робот Какой вес имеет деталь Какие размеры у рабочей зоны Сколько циклов необходимо выполнять Насколько часто меняется продукция Требуется ли взаимодействие с оператором Какой инструмент понадобится Какая точность необходима После этого решение можно масштабировать на другие участки.
Посчитать окупаемость Экономический эффект складывается не только из сокращения ручного труда. Следует учитывать увеличение выпуска, сокращение простоев, стабильность качества, уменьшение физической нагрузки на сотрудников и возможность перераспределения персонала на более сложные операции. При этом в расчёт необходимо включать стоимость интеграции, оснастки, программирования, обучения и обслуживания.
Когда кобот не подходит
Коллаборативная робототехника не является универсальной заменой промышленным роботам.
Кобот может оказаться неоптимальным выбором, если требуется очень высокая скорость, большая грузоподъемность, непрерывная работа с тяжелыми деталями или автоматизация крупносерийного производства с жестко фиксированным технологическим процессом.
В таких случаях классический промышленный робот в автоматизированной ячейке может оказаться производительнее и экономически эффективнее.
Тренды и будущее коллаборативной робототехники
Следующий этап развития коботов связан не столько с увеличением количества степеней свободы, сколько с ростом способности робота понимать окружающую среду и адаптироваться к изменениям.
Одно из наиболее перспективных направлений — сочетание робототехники с искусственным интеллектом и машинным зрением. Камеры и алгоритмы обработки изображений позволяют распознавать детали, определять их положение, контролировать качество и корректировать действия робота.
Еще один тренд — обучение через демонстрацию. Вместо того чтобы программировать каждую траекторию вручную, оператор показывает роботу нужную последовательность действий, после чего система воспроизводит ее в заданных пределах.
Развивается и концепция гибкого производства. Для предприятия становится важным не просто автоматизировать одну операцию, а получить оборудование, которое можно относительно быстро адаптировать к новым изделиям и задачам.
Особенно интересна эта тенденция для малого и среднего бизнеса. Если раньше промышленная роботизация часто требовала масштабных инвестиций и сложной инфраструктуры, то компактные коботы позволяют начинать автоматизацию с одного рабочего места и постепенно расширять систему.
В перспективе коллаборативная робототехника будет все теснее объединяться с системами компьютерного зрения, ИИ, цифровыми моделями производства и интеллектуальным управлением. Однако базовый принцип останется неизменным: робот должен не просто выполнять программу, а безопасно работать в условиях конкретного производственного процесса.
Коллаборативный робот — это прежде всего инструмент для перераспределения работы между человеком и машиной. Его задача не обязательно состоит в том, чтобы полностью заменить оператора. Во многих случаях гораздо эффективнее поручить роботу монотонную и повторяющуюся часть процесса, а человеку оставить контроль, принятие решений и операции, требующие гибкости. Именно такой подход позволяет получить от роботизации не только технологический эффект, но и реальную экономическую отдачу.